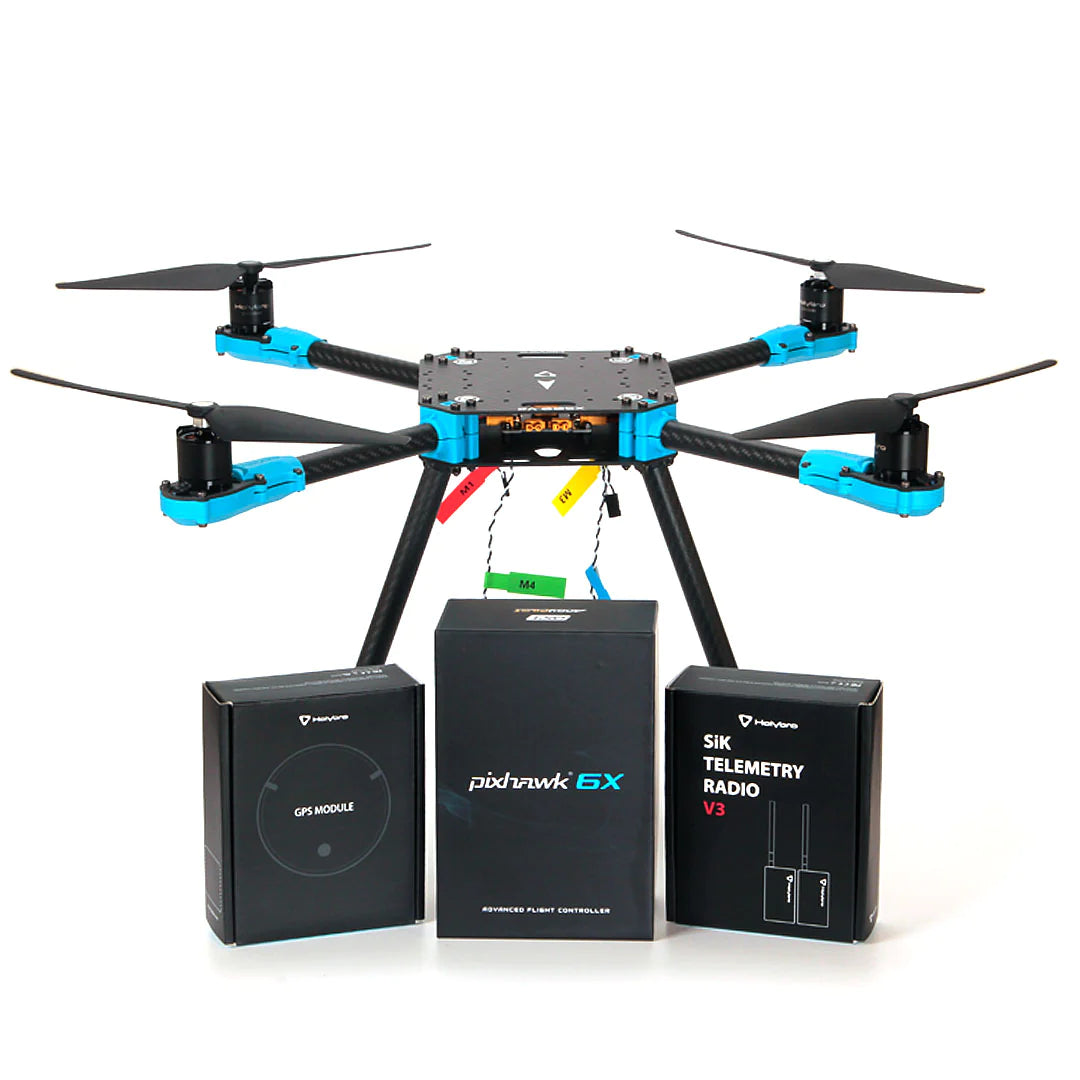


PX4 Набор для разработки — X500 v2 — доступный, лёгкий и прочный карбоновый набор для профессиональной разработки дронов с новейшим Holybro Pixhawk 6C или Pixhawk 6X Полётный контроллер с автопилотом, M8N GPS и телеметрический радиомодуль SiK с поддержкой подключения & работы без дополнительной настройки. Сборка выполняется быстро и легко (~30 минут) и не требует пайки, поэтому вы сможете уделять больше времени полётам и разработке. В комплект входят набор для сборки рамы X500 V2, двигатели, электронные регуляторы скорости, платы распределения питания и дополнительные пропеллеры. Двигатели и электронные регуляторы скорости уже установлены на лучах дрона, поэтому их можно подключить непосредственно к плате распределения питания без пайки.
Рада (X500 v2) изготовлен из полностью карбонового твила, а карбоновые трубчатые лучи поддерживаются новыми армированными нейлоновыми разъёмами с удобными пазами на сторонах двигателей и корпуса, что обеспечивает более простую & и быструю установку. Опорное шасси состоит из карбоновых трубок 16mm & 10mm диаметром с разъёмами, которые были утолщены и усилены.
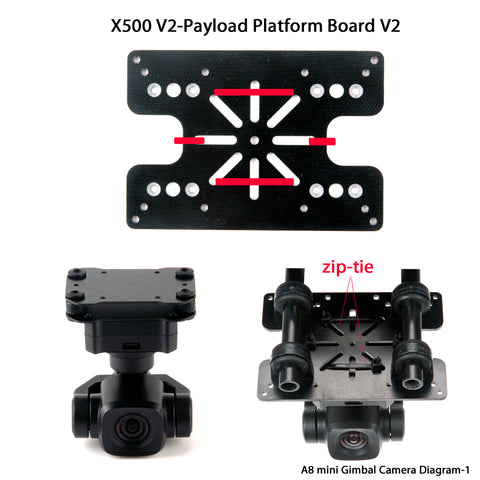
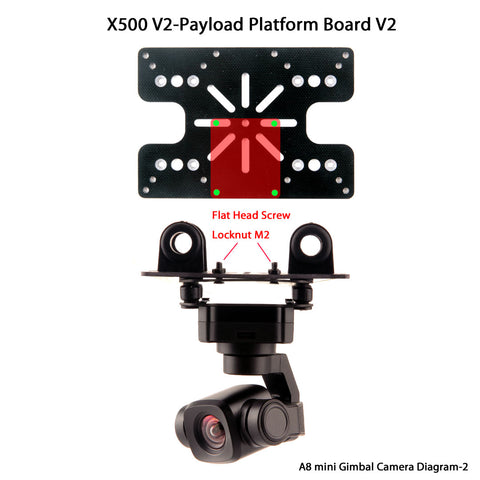
Теперь на платформе предусмотрены монтажные отверстия для GPS & популярных сопутствующих компьютеров, таких как Raspberry Pi 4 & Jetson Nano. Есть Дополнительное крепление для камер глубины (приобретается отдельно) подходит для различных камер глубины, таких как серия Intel RealSense & камеры глубины Structure Core. Расстояние между верхней и нижней пластинами из углепластика увеличено для более удобного доступа. Регулируемая площадка крепления аккумулятора увеличена для установки более крупных аккумуляторов и увеличения продолжительности полёта. Рельсовая система крепления позволяет устанавливать широкий ассортимент креплений для камер и стабилизирующих подвесов для различных задач. Все инструменты для установки входят в комплект.
Примечание: Пульт управления Pixhawk 6C совместим с PX4 & Ardupilot, но поставляется с PX4 прошивкой автопилота с открытым исходным кодом.
Особенность:
- Все новые Pixhawk 6C или Полётный контроллер Pixhawk 6X с M10 Модуль GPS и переходник & для радиомодема телеметрии SiK
- Новый дизайн рамы с минимальным временем сборки (~30 минут), пайка не требуется
- Карбоновая рама с армированными нейлоновыми разъёмами для простой & и быстрой установки
- Предварительно установленные двигатели &, регуляторы оборотов с простыми силовыми разъёмами XT30 для PDB
- Распределительная плата питания (PDB) с разъёмами XT60 & XT30
- Крепление для сопутствующего компьютера, например Raspberry Pi & или Nvidia Jetson Nano
- Дополнительное крепление для камеры глубины Intel RealSense & Structure Core
Примечание:
- Версия Pixhawk 6X теперь поставляется с PM02D-HV версия (высокое напряжение). В PX4 необходимо задать SENS_EN_INA228 чтобы включить это. Эта версия HV поддерживается только в Ardupilot 4.4 & и более поздних версиях. Руководство по настройке можно найти здесь.
Поддержка прошивки для M10 GPS: Требуются PX4 1.14 и ArduPilot 4.3 или более новой версии.
Набор для разработки PX4 — X500 v2 включает:
- Автопилот: Pixhawk 6C (пластиковый корпус) & PM02 V3 или Pixhawk 6X (стандартное основание) & PM02D
- M10 GPS Модуль
- Радиомодем телеметрии SiK V3 433/915MHz
- Комплект рамы X500 V2 (SKU30120)
-
Предустановленные компоненты:
- Двигатели — Holybro 2216 KV920, двигатель (4 шт.) с разъёмом XT30 (характеристики двигателей можно найти здесь)
- Регуляторы оборотов — BLHeli S ESC 20A (4 шт.) с разъёмами XT30 — совместимы с аккумулятором 4S
- 1045 Пропеллеры (6 шт.)
- Распределительная плата питания (разъём XT60 для аккумулятора & XT30, разъёмы для регуляторов оборотов &, периферийных устройств)
-
Прочие дополнительные позиции (продаются отдельно)
- Пульт управления RadioMaster TX16S RC
- Приёмник RadioMaster R81
- Крепление камеры глубины
Подробности о комплекте рамы X500 V2 (SKU30120):
- Корпус — полностью карбоновая верхняя & и нижняя пластина (144 x 144mm, толщина 2mm)
- Лучи — высокопрочные & сверхлёгкие 16mm карбоновые трубки с новыми армированными нейлоновыми разъёмами
- Опорное шасси — карбоновые трубки 16mm & 10mm диаметром с усиленными & улучшенными пластиковыми тройниковыми разъёмами.
- Платформа — с монтажными отверстиями для GPS & популярных сопутствующих компьютеров, таких как Raspberry Pi 4 & Jetson Nano
- Двойная система крепления на рельсах: стержни 10mm Ø длиной 250 mm
- Крепление аккумулятора с двумя ремнями аккумулятора
- Ручные инструменты для установки
Механические характеристики:
- Колёсная база: 500mm
- Схема крепления двигателя: 16x16mm
- Корпус рамы: 144x144mm, толщина 2mm
- Высота шасси: 215mm
- Расстояние между верхней и нижней пластинами: 28mm
- Вес: 610g
- Время полёта: ~18 минут в режиме висения без дополнительной полезной нагрузки. Испытано с аккумулятором 5000mAh.
- Полезная нагрузка: 1500g (без аккумулятора, 70% тяги)
- Рекомендуемый аккумулятор: 4S 3000-5000mAh 20C+ с аккумулятором LiPo XT60 (не входит в комплект)

Руководство по сборке X500 v2
Справочные данные:
Характеристики двигателя
3D Печать:
Holybro_X500_V2_3D Print
Руководство по настройке:
Статья idorobotics
Руководство по настройке PX4
Руководство по настройке Ardupilot
Несколько советов: