

HEX Pixhawk 2.1 PX4 PIX 32 Bit Автопилот Пульт управления полётом ХАРАКТЕРИСТИКИ
Колёсная база: Винты
Применение: Транспортные средства & Игрушки на радиоуправлении
Детали для модернизации/аксессуары: Луч
Инструменты и расходные материалы: Категория собранных моделей
Технические параметры: Значение 2
Размер: 1
Периферийные устройства/устройства дистанционного управления: Сервоприводы
Рекомендуемый возраст: 12+y
RC детали & аксессуары: Сервоприводы
Количество: 1 шт.
Происхождение: Материковый Китай
Номер модели: HEX-CUBE+
Материал: Металл
Характеристики полного привода: Сборка
Для типа транспортного средства: Автомобили
Сертификация: CE
Бренд: Feetech
Обратите внимание: разница между Cube Orange и Cube Orange+ заключается в том, что Cube Orange можно обновить до прошивки PX4, тогда как Cube Orange+ не поддерживает обновление прошивки PX4
Дополнительную информацию см. на официальном сайте: https://docs.cubepilot.org/user-guides/autopilot/the-cube-module-overview
Особенности
— Поддержка нескольких режимов, включая удержание позиции, удержание высоты, полёт по путевым точкам, следование и другие
— Поддержка наземных станций управления Mission Planner и QGroundControl
— Встроенная запись журналов полёта
— Передача полётных данных в реальном времени
— Поддержка обхода препятствий в секторе 360 градусов
— Оснащён высокопроизводительным процессором H7
H7 оснащён блоком вычислений с плавающей запятой двойной точности (DP FPU) и оперативной памятью 1MB, а центральный процессор 400MHz обеспечивает высокую производительность, чрезвычайно быструю работу и стабильное управление полётом.
— Контроль воздушной обстановки благодаря встроенной системе ADS-B
В новую плату-носитель ADS-B встроен специализированный приёмник ADS-B 1090MHz от uAvionix. Это добавляет новую функцию без увеличения габаритов. БПЛА, оснащённые новой платой-носителем, могут получать сведения о пространственном положении коммерческих пилотируемых воздушных судов в зоне действия ADS-B Out. Эти данные позволяют оператору беспилотной авиационной системы оценивать риски при выполнении текущей задачи.
Простое переключение напряжения выходного сигнала PWM
Выход PWM поддерживает переключение между уровнями сигнала 3.3 В и 5V. Переключать напряжение можно через программное обеспечение наземной станции управления. Это улучшает совместимость с различными внешними периферийными устройствами.
Поддержка различных типов аппаратов: вертолёты, мультикоптеры, самолёты, аппараты вертикального взлёта и посадки, наземные вездеходы, катера, подводные аппараты и другие.
Сведения о товаре
Основной процессор: STM32H757 (новая микросхема обладает хорошей производительностью)
Сопроцессор: STM32F1
Поддерживаемые сигналы RC: PPM/SBUS/DSM
Резервирование питания: тройное резервирование
Датчики: система с тройным резервированием инерциальных измерительных модулей (IMU)
Сведения о датчиках: ICM20649 (встроенные акселерометр и гироскоп)
ICM20602 (встроенные акселерометр и гироскоп)
ICM20948 (встроенные акселерометр, гироскоп и магнитометр)
MS5611 × 2 (барометр)
Прошивка: прошивка полётного контроллера с открытым исходным кодом PX4 не поддерживается
Поддерживаемые типы аппаратов: самолёты, коптеры с 3–8 двигателями, вертолёты, самолёты вертикального взлёта и посадки, наземные вездеходы/катера/подводные аппараты
Масса: 73g
Материал корпуса: алюминиевый сплав с обработкой на станке с ЧПУ (кубический модуль) + формованный АБС-пластик (плата-носитель)
Размеры кубического модуля: 38.4 × 38.4 × 22 мм
Плата-носитель: 94.5 × 44.3 × 17.3 мм
Рабочая температура: -10~+55°; IMU с регулированием температуры
Входы/выходы PWM: 14
Последовательный интерфейс Mavlink: 2
Количество поддерживаемых GPS: 2
Отладочный интерфейс: 1
Интерфейс I2C: 1
Интерфейс CAN: 2
Here3
GNSS: да
Компас: да
Протокол: CAN
Операционная система реального времени: да
Обновление прошивки: да
RTK: да
Защита от пыли и брызг воды: да
Тип приёмника: высокоточные модули GNSS u-blox M8 (M8P)
Спутниковые системы: GPS L1C/A, ГЛОНАСС L1OF, BeiDou B1I
Точность позиционирования: 3D FIX: 2.5 м / RTK: 0.025 м
Процессор: STM32F302
Инерциальный измерительный модуль (IMU): ICM20948
Частота обновления навигационных данных: макс. 8Hz
Протокол связи: CAN
Рабочая температура: от -40 °C до 85 °C
Габариты: 76mm × 76mm × 16.6 мм
Масса: 48.8 г
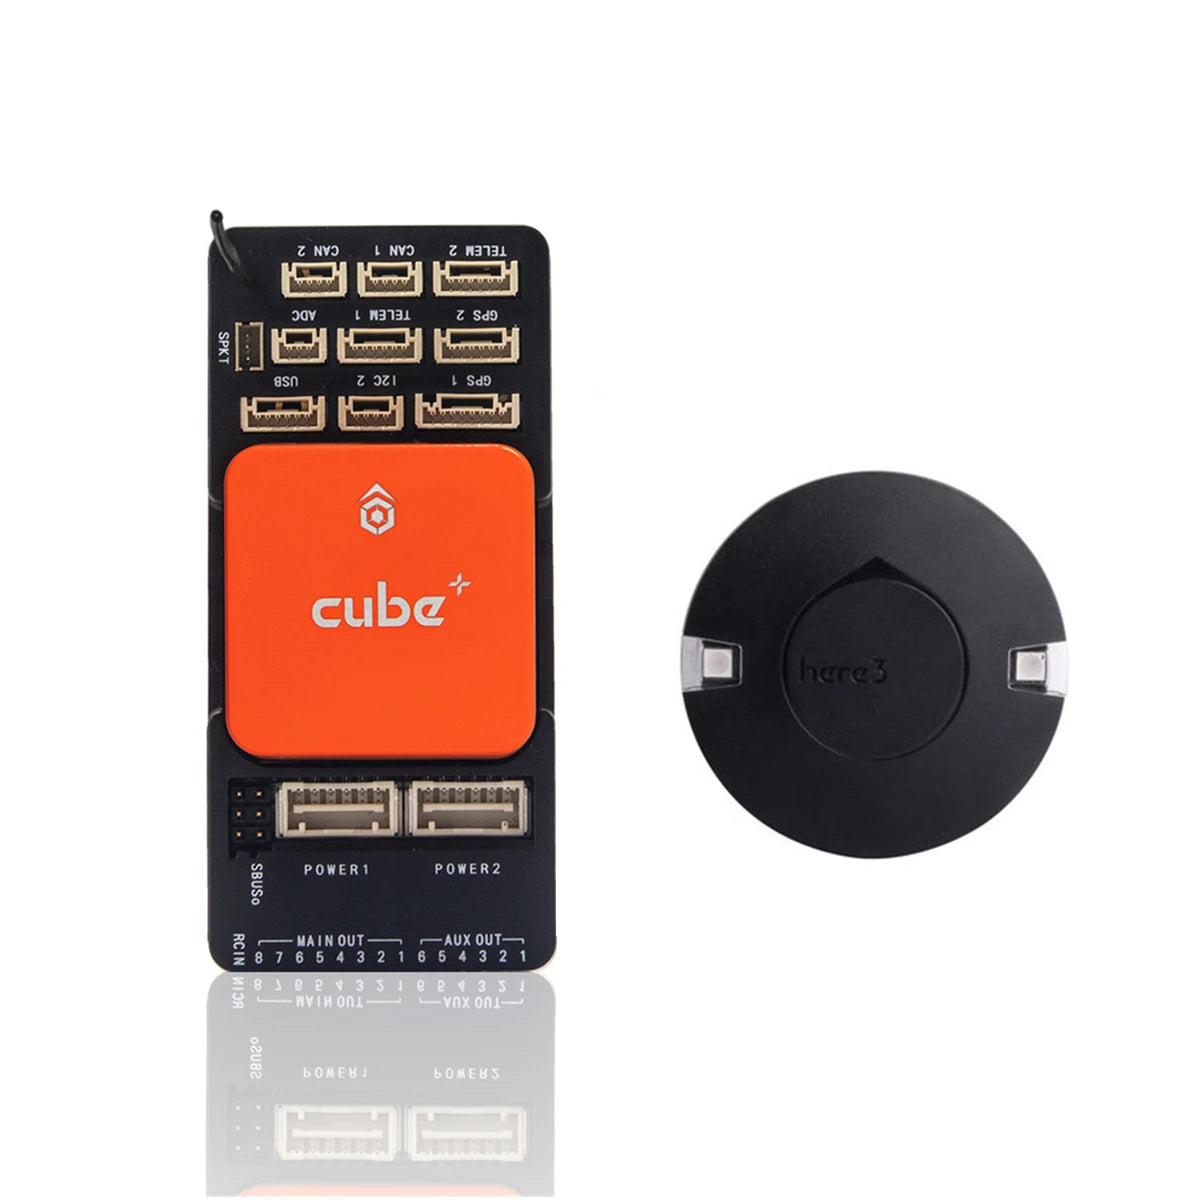
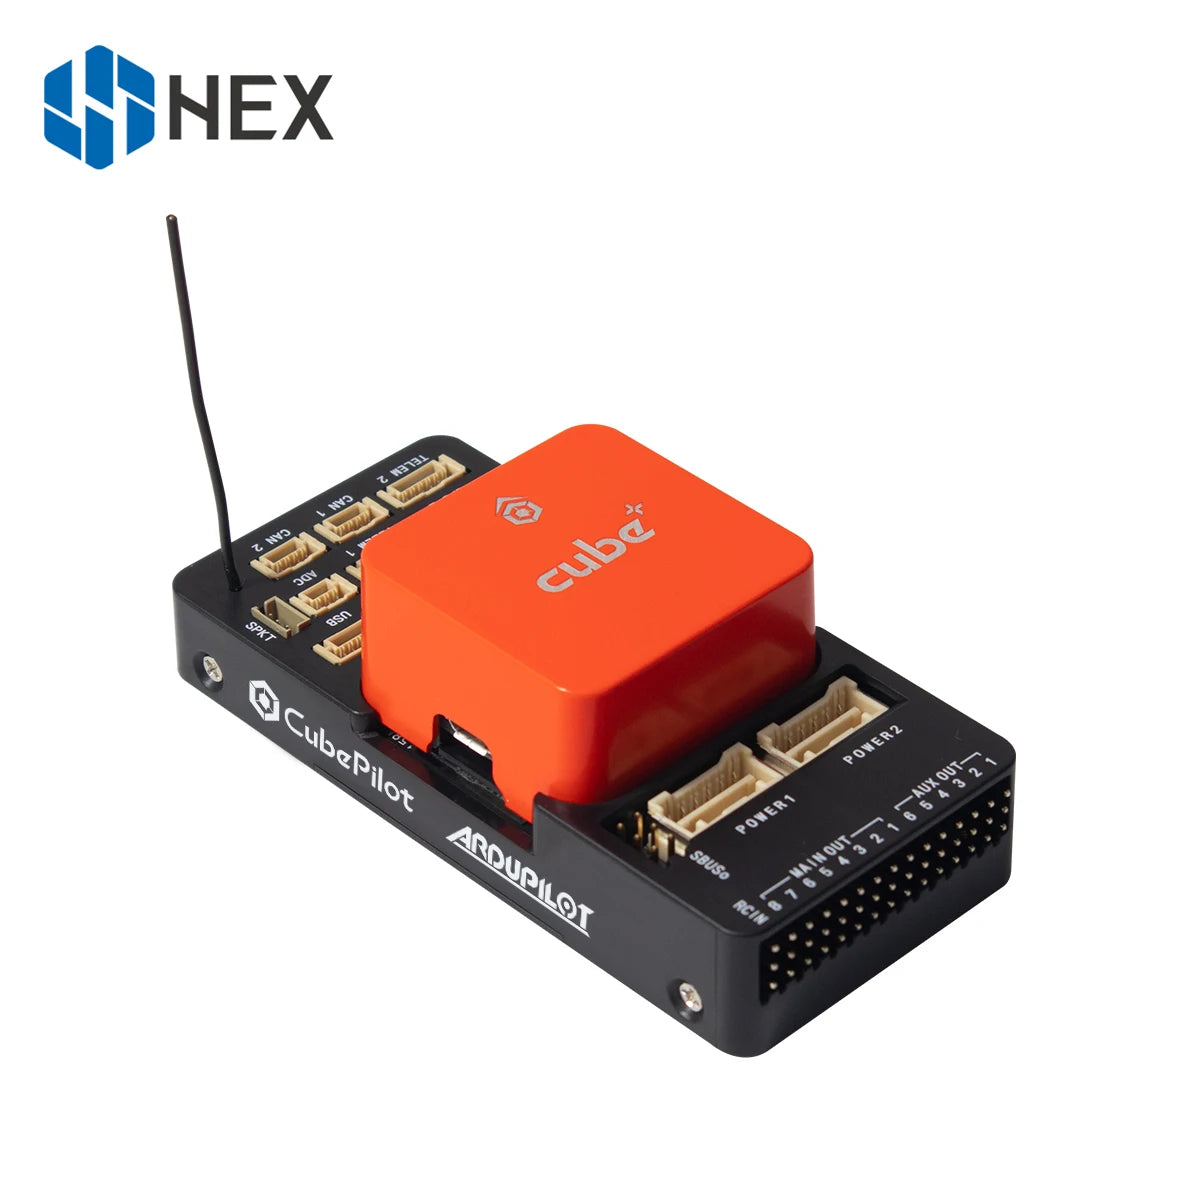
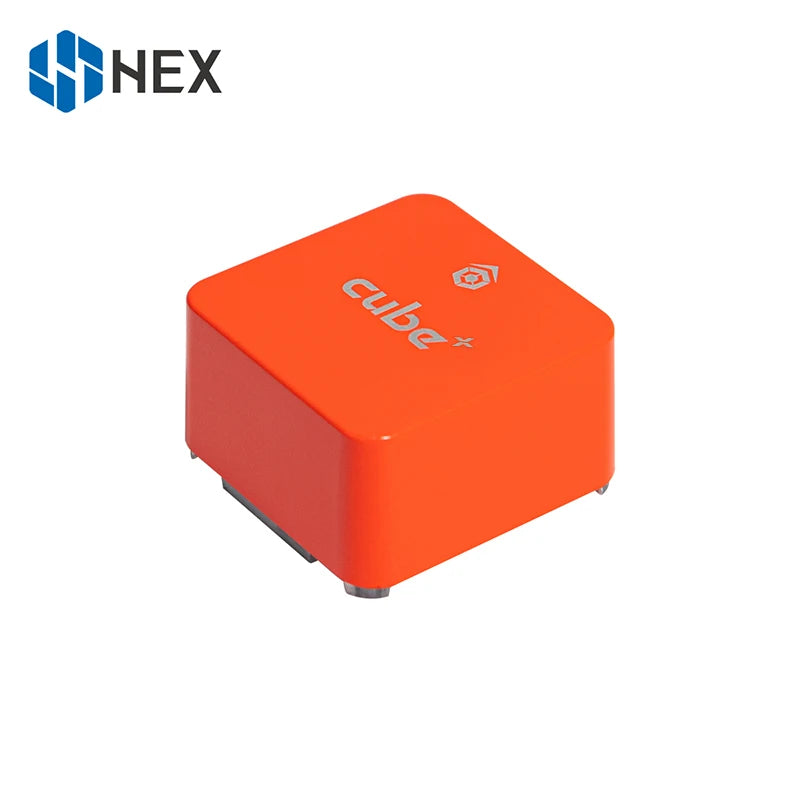
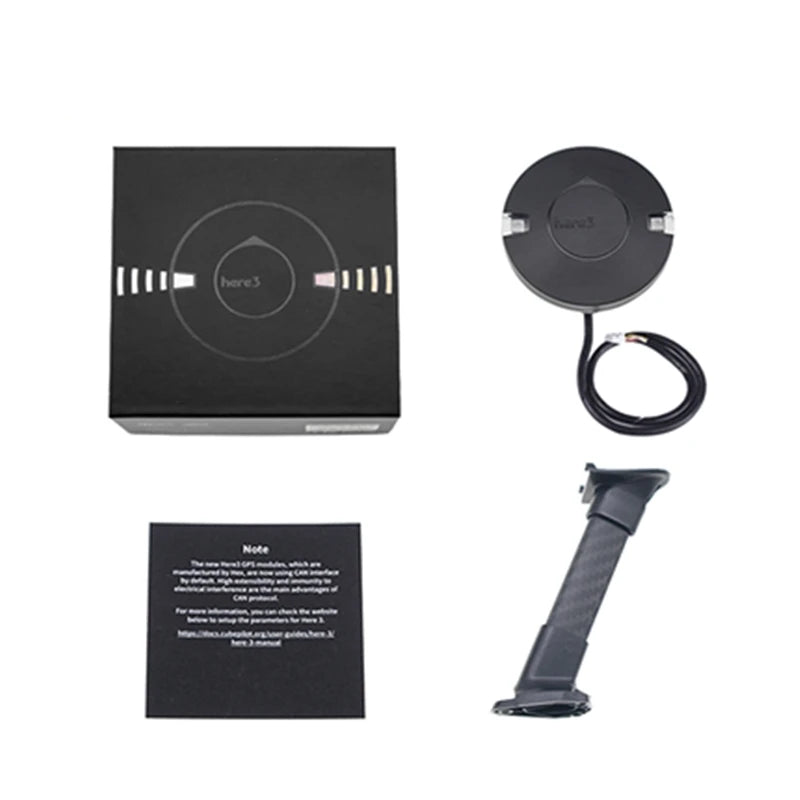
 HEX Pixhawk 2.1 от PX4 является самым передовым в мире автопилотом для открытых автономных беспилотных транспортных средств. Этот пульт управления в форме куба оснащён резервированными, терморегулируемыми и изолированными компонентами.

Плата-носитель оснащена специально разработанным приёмником ADS-B от uAvionix, работающим на частоте 1090 MHz, что позволяет операторам БАС оценивать потенциальные риски текущих полётов.
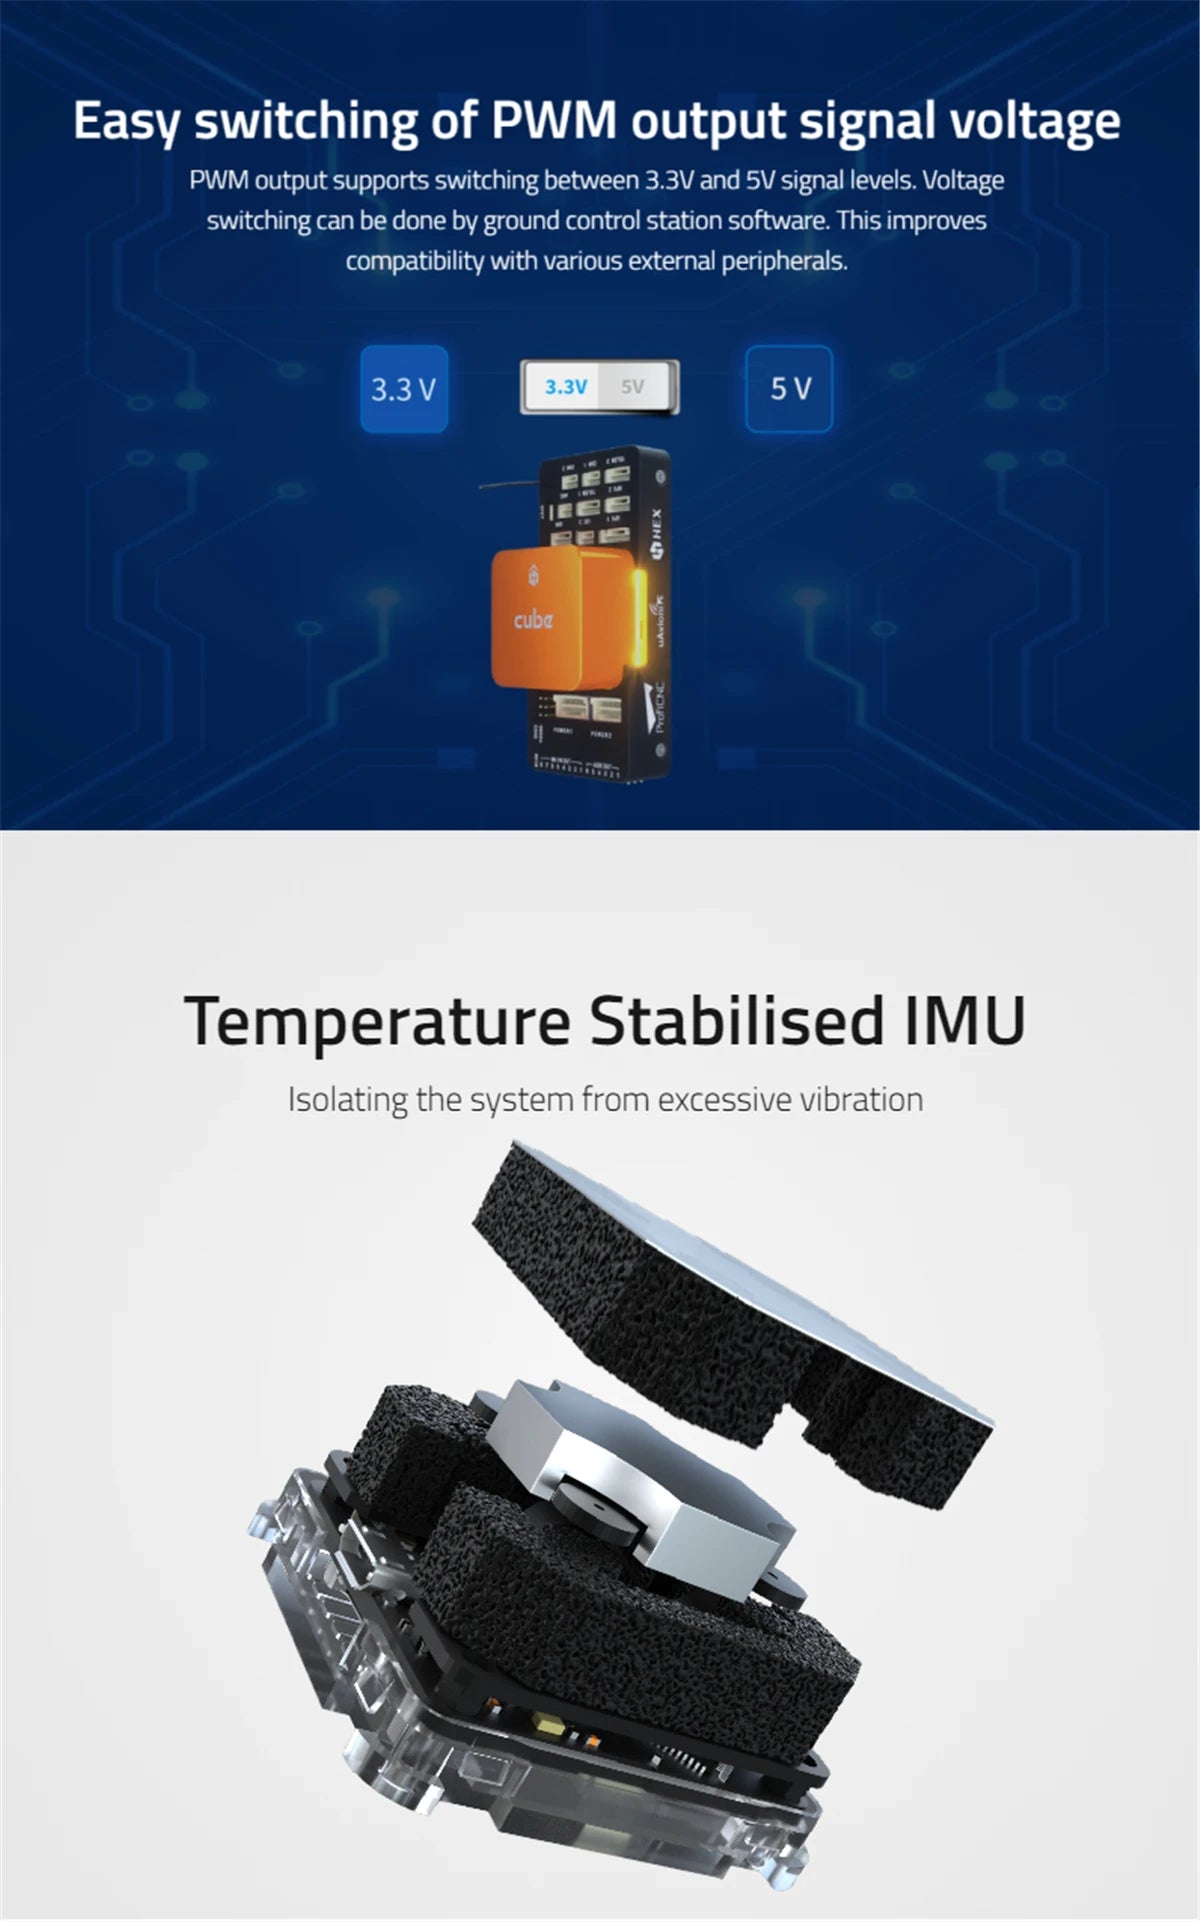
Выход PWM поддерживает переключение между уровнями сигнала 3.3 V и 5V, позволяя использовать программное обеспечение наземной станции управления для переключения между этими двумя уровнями напряжения.
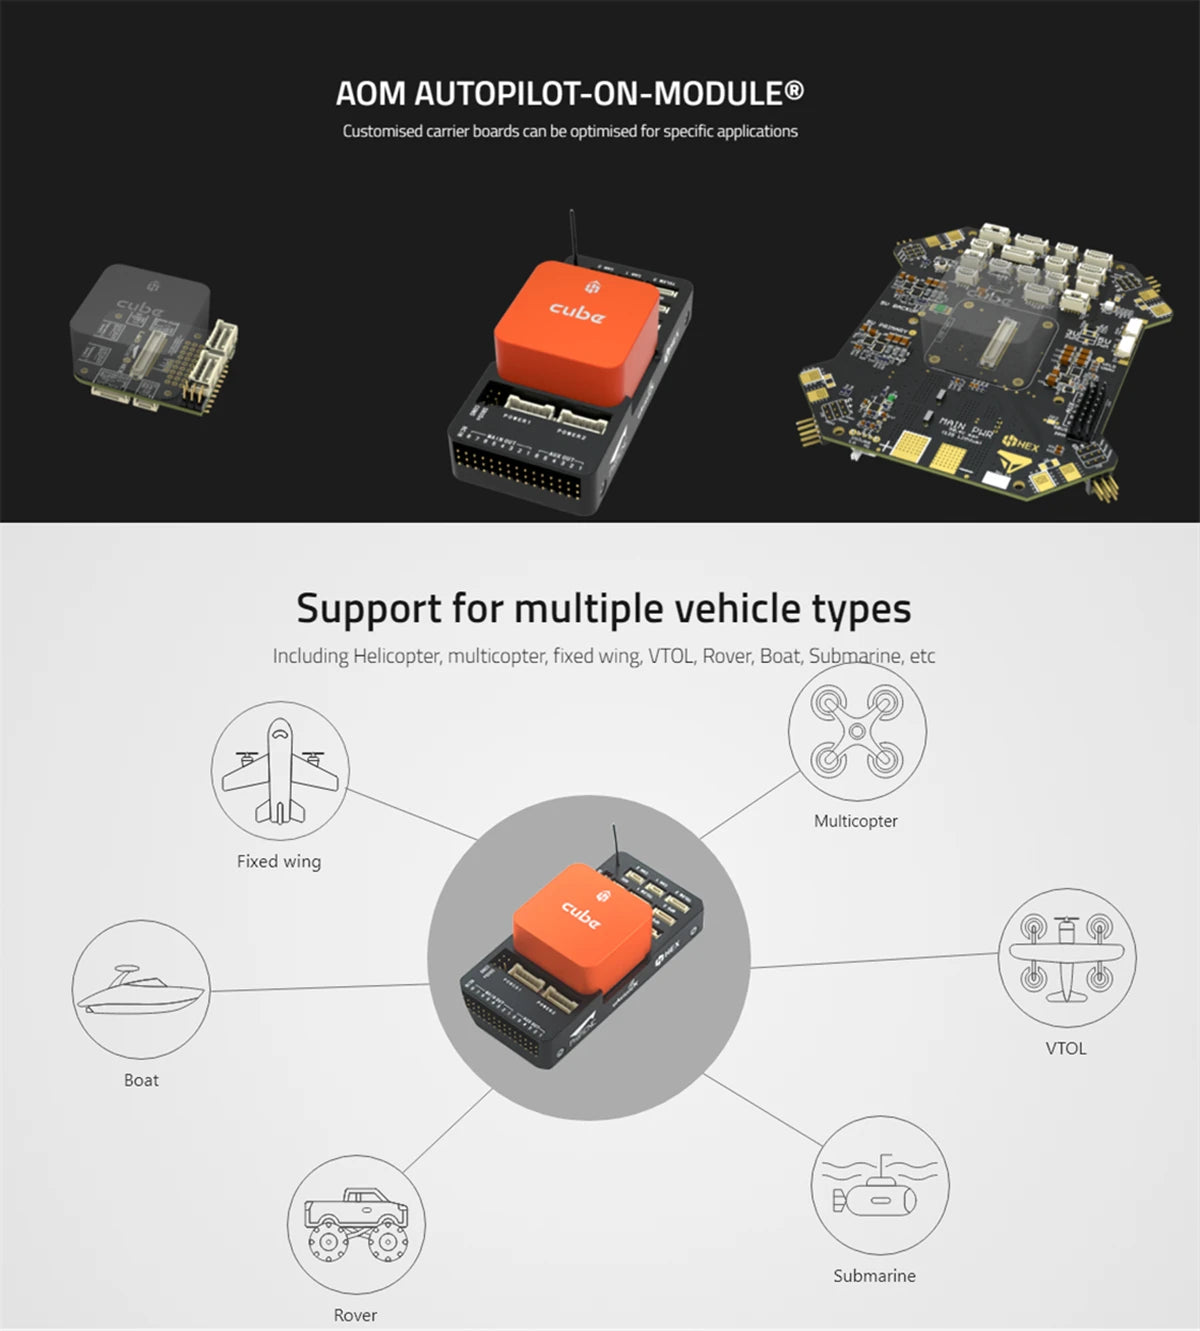
APM (Autopilot-on-Module) предлагает специализированные платы-носители, которые можно оптимизировать под конкретные применения, поддерживая несколько типов транспортных средств, включая вертолёты, мультикоптеры, самолёты с неподвижным крылом, VTOL, вездеходы, суда, подводные лодки и многие другие.

Этот пульт управления полётом поддерживает различные периферийные устройства, включая: * шину CAN для GPS, датчик оптического потока и данные трубки Пито * антенну ADS-B для улучшенной навигации * телеметрические функции с преобразованием SD9 из аналогового сигнала в цифровой * возможности расширения I2C для дополнительных датчиков или устройств * два варианта питания для резервирования * до 8 вспомогательных выходов, которые можно использовать для управления различными устройствами, такими как: + камеры 6 или gimbals по протоколу S-Bus
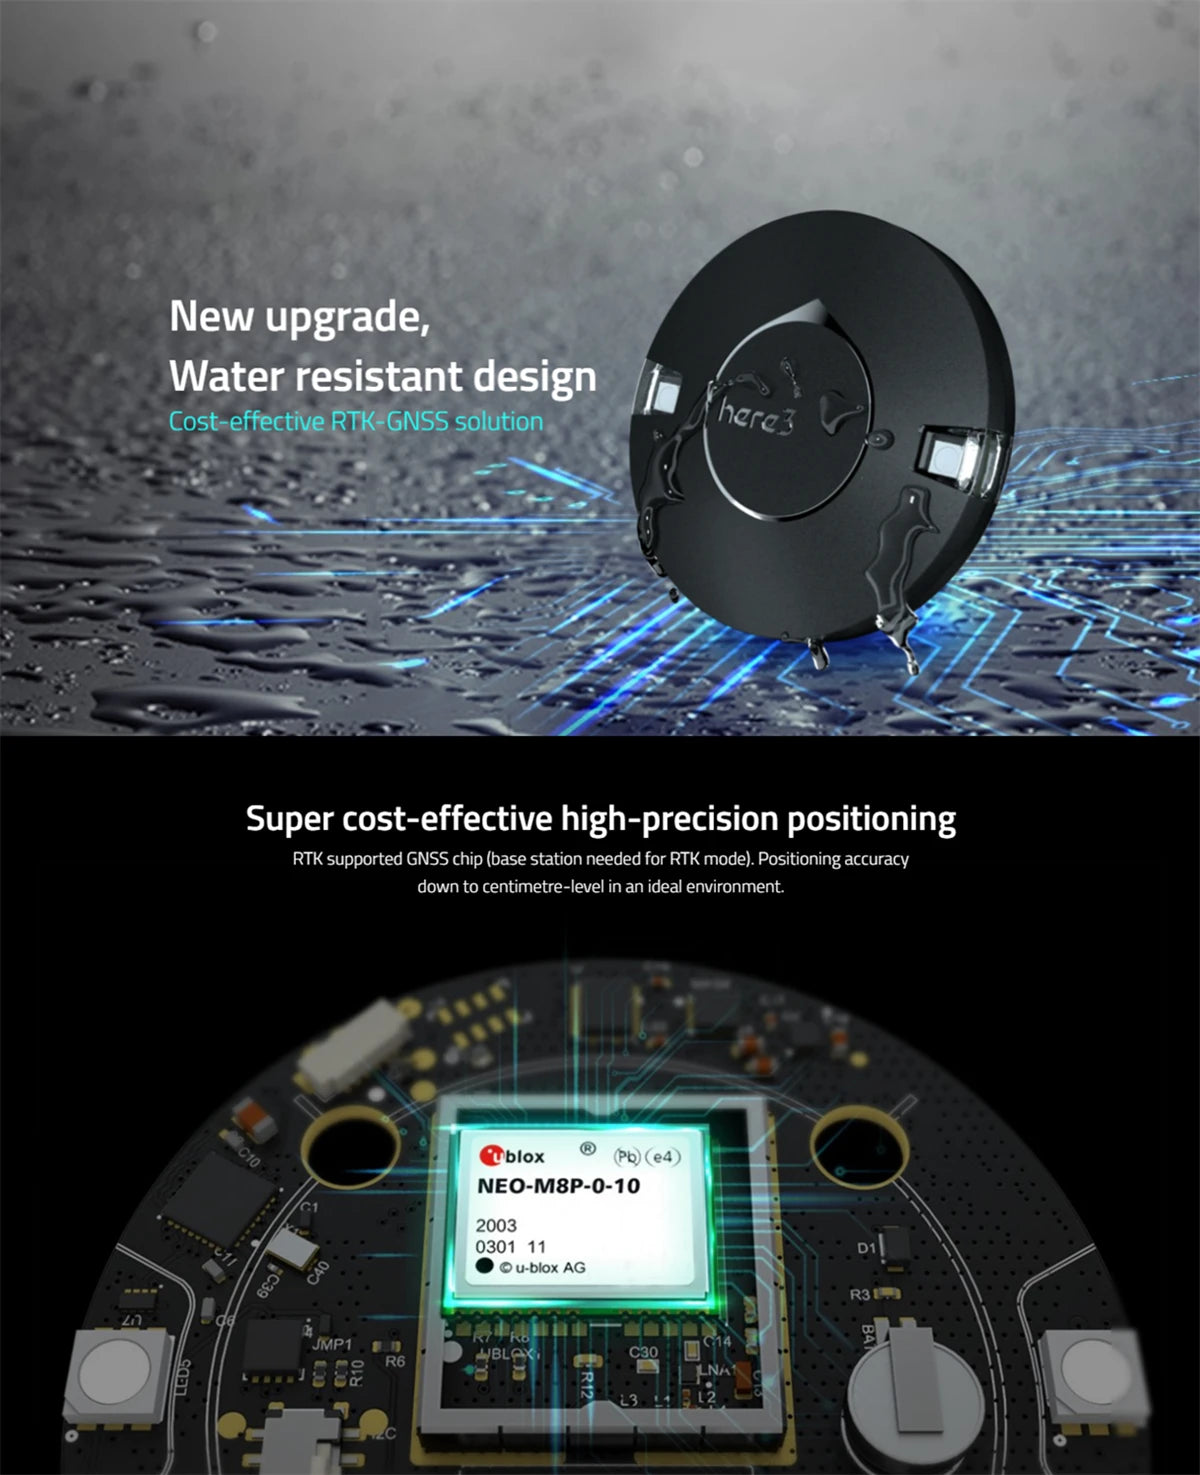
Этот пульт управления полётом имеет улучшенную конструкцию с водостойкостью, что подходит для использования в различных условиях. Кроме того, он оснащён экономичным высокоточным GNSS-чипом, обеспечивающим возможности точного позиционирования (примечание: для режима Real-Time Kinematic (RTK) требуется базовая станция).


