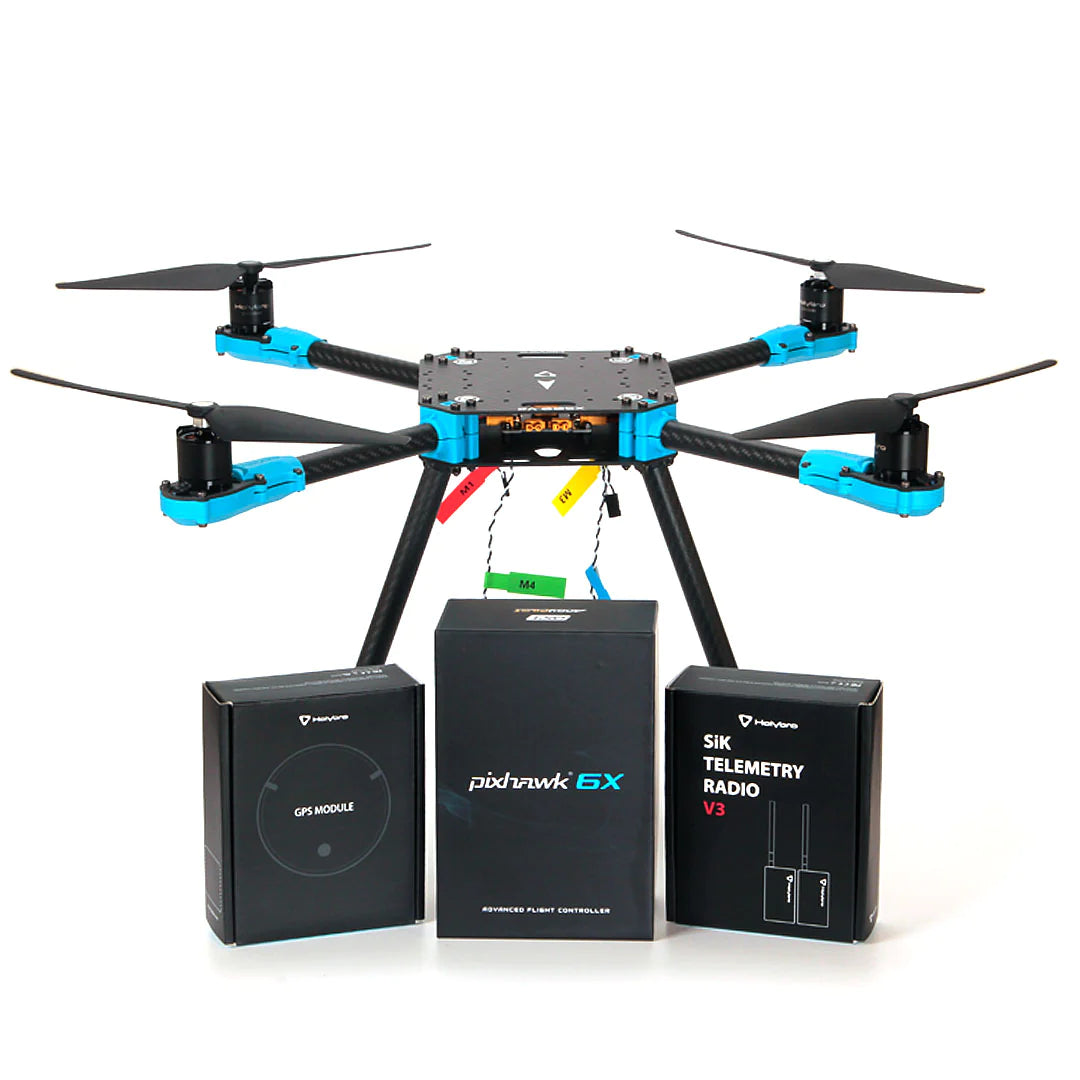


Kit de développement PX4 – X500 v2 est un kit de drone professionnel en fibre de carbone, abordable, léger et robuste, avec le dernier Holybro Pixhawk 6C ou Pixhawk 6X Contrôleur de vol avec pilote automatique, M8N GPS, et radio de télémétrie SiK prête & l’emploi. L’assemblage est rapide et facile (~30 minutes), sans soudure, ce qui vous permet de consacrer davantage de temps au vol et au développement. Il est fourni avec le kit de châssis X500 V2, des moteurs, des variateurs électroniques de vitesse, des cartes de distribution d’alimentation et des hélices supplémentaires. Les bras du drone sont prééquipés de moteurs et de variateurs électroniques de vitesse afin de pouvoir être branchés directement sur la carte de distribution d’alimentation sans soudure.
Le châssis (X500 v2) est fabriqué en fibre de carbone complète àSergé, avec des bras en tubes de fibre de carbone soutenus par les nouveaux connecteurs en nylon renforcé par des fibres, comportant des encoches pratiques des deux côtés du moteur et du corps, ce qui facilite l’installation & et la rend plus simple. Le train d’atterrissage est composé de 16mm & 10mm tubes en fibre de carbone de diamètre avec des connecteurs épaissis et renforcés.
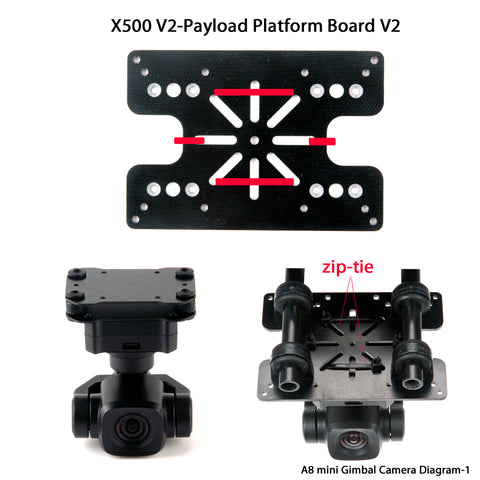
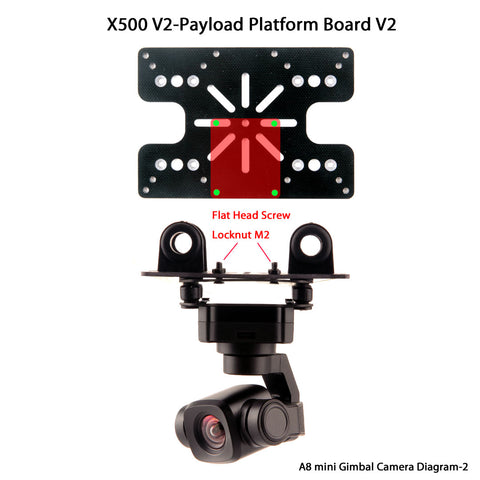
La carte de plateforme possède désormais des trous de fixation pour les ordinateurs de bord populaires GPS & tels que le Raspberry Pi 4 & Jetson Nano. Il y a un Support de caméra de profondeur en option (à acheter séparément) pour diverses caméras de profondeur, telles que la série Intel RealSense & les caméras de profondeur Structure Core. L’espacement entre les plaques supérieure et inférieure en fibre de carbone a été augmenté pour faciliter l’accès. La plaque de fixation réglable de la batterie a été agrandie pour accueillir des batteries plus grandes et prolonger l’autonomie de vol. Le système de fixation sur rails est prêt à accueillir un large éventail de supports de caméra et de nacelles pour diverses applications. Tous les outils nécessaires à l’installation sont fournis dans l’emballage.
Remarque : Le contrôleur de vol Pixhawk 6C est compatible avec les deux PX4 & Ardupilot, mais il est livré avec PX4 firmware de pilote automatique open source.
Caractéristique :
- Tous les nouveaux Pixhawk 6C ou Contrôleur de vol Pixhawk 6X avec M10 Module GPS et connecteur & radio de télémétrie SiK
- Nouveau design de châssis avec un temps d’assemblage minimal (~30 minutes), sans soudure nécessaire
- Châssis en fibre de carbone avec connecteurs en nylon renforcé par des fibres, offrant une installation & simple et directe
- Moteurs & ESC préinstallés avec des connecteurs d’alimentation simples XT30 pour PDB
- Carte de distribution d’alimentation (PDB) avec XT60 & XT30 connecteurs
- Support pour ordinateur de bord, tel que Raspberry Pi & Nvidia Jetson Nano
- Support de caméra de profondeur en option pour Intel RealSense & Structure Core
Remarque:
- La version Pixhawk 6X est désormais livrée avec PM02D-HV Version (haute tension). Dans PX4, vous devez configurer SENS_EN_INA228 pour activer cette. Cette version haute tension n’est prise en charge que dans ardupilot 4.4 & et versions ultérieures. Le guide de configuration se trouve ici.
Prise en charge du micrologiciel pour M10 GPS : PX4 1.14 et ArduPilot 4.3 ou une version ultérieure sont requis.
Le kit de développement PX4 – X500 v2 comprend :
- Contrôleur de vol avec pilote automatique : Pixhawk 6C (boîtier en plastique) & PM02 V3 ou Pixhawk 6X (base standard) & PM02D
- Module M10 GPS
- Radio de télémétrie SiK V3 433/915MHz
- Kit châssis X500 V2 (SKU30120)
-
Éléments préinstallés :
- Moteurs – moteur Holybro 2216 KV920 (4 pcs) avec XT30 connecteur (les caractéristiques du moteur peuvent être trouvées ici)
- ESC – BLHeli S ESC 20A (4 pcs) avec XT30 connecteurs – Compatibles avec la batterie 4S
- Hélices 1045 (6 pcs)
- Carte de distribution d’alimentation (XT60 connecteur pour la batterie &, XT30 connecteur pour les ESC & périphériques)
-
Autres éléments optionnels (vendus séparément)
- Radiocommandeur RadioMaster TX16S RC
- Récepteur RadioMaster R81
- Support de caméra de profondeur
Détails du kit châssis X500 V2 (SKU30120) :
- Corps – plaque supérieure en fibre de carbone complète &, plaque inférieure (144 x 144mm, 2mm d’épaisseur)
- Bras – tubes en fibre de carbone ultralégers & à haute résistance 16mm avec de nouveaux connecteurs en nylon renforcé par fibres
- Train d’atterrissage – tubes en fibre de carbone de 16mm & 10mm de diamètre avec connecteurs en plastique & renforcés et améliorés.
- Carte de plateforme – avec des trous de fixation pour les ordinateurs de bord populaires GPS & tels que le Raspberry Pi 4 & Jetson Nano
- Système de montage à double barre 10mm Ø, tige de 250 mm de longueur
- Support de batterie avec deux sangles de batterie
- Outils manuels pour l’installation
Spécifications mécaniques :
- Empattement : 500mm
- Schéma de fixation des moteurs : 16x16mm
- Corps du châssis : 144x144mm, 2mm d’épaisseur
- Hauteur du train d’atterrissage : 215mm
- Espace entre les plaques supérieure et inférieure : 28mm
- Poids : 610g
- Autonomie de vol : ~18 minutes en vol stationnaire sans charge utile supplémentaire. Testé avec la batterie 5000mAh.
- Charge utile : 1500g (sans batterie, 70 % de gaz)
- Batterie recommandée : 4S 3000-5000mAh 20C+ avec batterie lipo XT60 (non incluse)

Guide d’assemblage X500 v2
Référence :
Caractéristiques du moteur
3D Impression :
Holybro_X500_V2_3D Print
Guide de configuration :
Article idorobotics
Guide de configuration PX4
Guide de configuration Ardupilot
Quelques conseils :