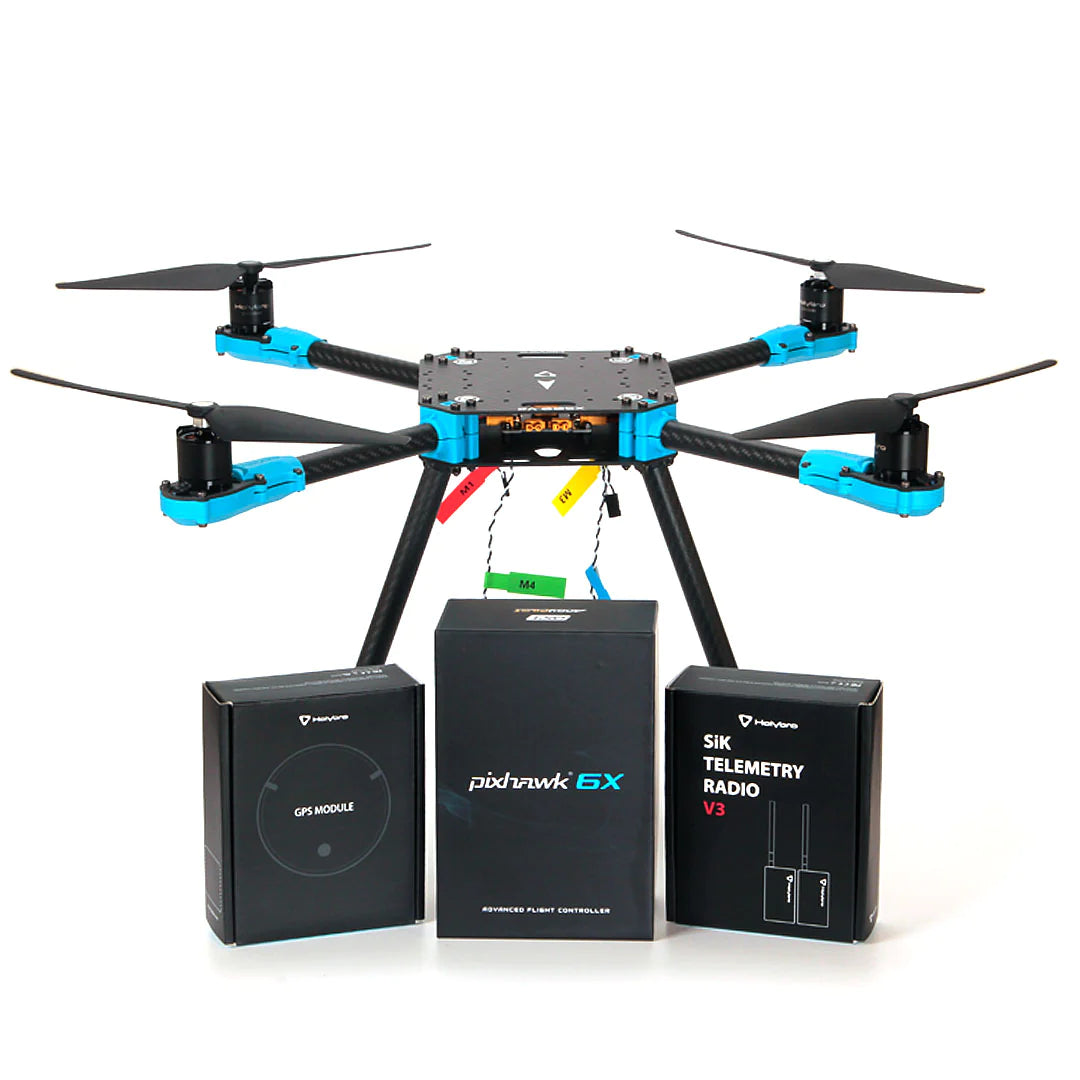


Kit de desarrollo PX4 – X500 v2 es un kit de dron profesional de desarrollo de fibra de carbono asequible, ligero y resistente, con el último Holybro Pixhawk 6C o Pixhawk 6X Controlador de vuelo con piloto automático, M8N GPS, y radio de telemetría SiK de conexión & funcionamiento inmediato. Se monta de forma rápida y sencilla (~30 minutos) sin necesidad de soldar, para que puedas dedicar más tiempo a volar y desarrollar. Incluye el kit de chasis X500 V2, motores, variadores electrónicos de velocidad, placas de distribución de energía y hélices adicionales. Los brazos del dron llevan los motores y los variadores electrónicos de velocidad preinstalados, por lo que pueden conectarse directamente a la placa de distribución de energía sin necesidad de soldar.
El chasis (X500 v2) está fabricado con fibra de carbono completa en sarga, con brazos de tubos de fibra de carbono soportados por los conectores de nailon reforzado con fibra de nuevo diseño, que cuentan con muescas convenientes en los lados del motor y del cuerpo, lo que facilita una instalación mucho más sencilla &. El tren de aterrizaje consta de tubos de fibra de carbono de diámetro 16mm & 10mm con conectores que han sido-engrosados y reforzados.
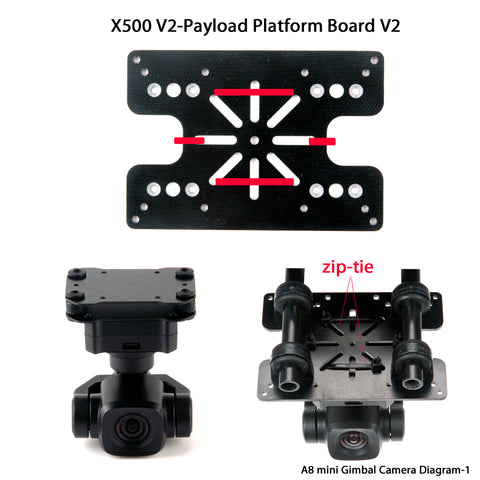
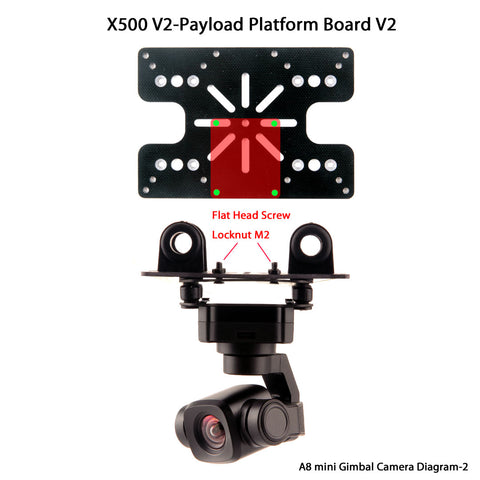
La placa de plataforma ahora tiene orificios de montaje para GPS & ordenadoresPopular como Raspberry Pi 4 & Jetson Nano. Hay un Soporte opcional para cámaras de profundidad (se compra por separado) compatible con diversas cámaras de profundidad, como la serie Intel RealSense & las cámaras de profundidad Structure Core. Se ha aumentado la separación entre las placas superior e inferior de fibra de carbono para facilitar el acceso. La placa ajustable de montaje de la batería se ha ampliado para admitir baterías más grandes y prolongar el tiempo de vuelo. El sistema de montaje sobre raíles permite instalar una amplia variedad de soportes de cámara y estabilizadores para diversas aplicaciones. El paquete incluye todas las herramientas necesarias para la instalación.
Nota: El controlador de vuelo Pixhawk 6C es compatible con PX4 & Ardupilot, pero se distribuye con PX4 firmware de piloto automático de código abierto.
Característica:
- Todos los Pixhawk 6C nuevos o Control de vuelo Pixhawk 6X con M10 El módulo GPS y el enchufe & son compatibles con la radio de telemetría SiK
- Nuevo diseño del chasis con un tiempo de montaje mínimo (~30 minutos), no requiere soldadura
- Chasis de fibra de carbono con conectores de nailon reforzado con fibra que facilitan una instalación & sencilla
- Motores preinstalados &, ESC con simples XT30 conectores de alimentación para la PDB
- Placa de distribución de alimentación (PDB) con XT60 & XT30 enchufes
- Soporte para ordenador complementario, como Raspberry Pi & o Nvidia Jetson Nano
- Soporte opcional para cámara de profundidad para Intel RealSense & Structure Core
Nota:
- La versión Pixhawk 6X ahora se incluye con PM02D-HV (Alto voltaje). En PX4, debes configurar SENS_EN_INA228 para habilitar esto. Esta versión HV solo es compatible con ardupilot 4.4 & o posterior. La guía de configuración se puede encontrar aquí.
Compatibilidad de firmware para M10 GPS: Se requieren PX4 1.14 y ArduPilot 4.3 o posterior.
El kit de desarrollo PX4 – X500 v2 incluye:
- Control de vuelo de piloto automático: Pixhawk 6C (carcasa de plástico) & PM02 V3 o Pixhawk 6X (base estándar) & PM02D
- M10 GPS Módulo
- Radio de telemetría SiK V3 433/915MHz
- Kit de chasis X500 V2 (SKU30120)
-
Elementos preinstalados:
- Motores: Holybro 2216 KV920 Motor (4 uds.) con XT30 Plug (las especificaciones del motor se pueden encontrar aquí)
- ESC: BLHeli S ESC 20A (4 unidades) con XT30 conectores: compatibles con 4S batería
- Hélices 1045 (6 unidades)
- Placa de distribución de energía (enchufe XT60 para batería & XT30 enchufe para ESC & periféricos)
-
Otros elementos opcionales (vendidos por separado)
- Control remoto RadioMaster TX16S RC
- Receptor RadioMaster R81
- Soporte para cámara de profundidad
Detalles del kit de chasis X500 V2 (SKU30120):
- Cuerpo: placa superior completa de fibra de carbono &, placa inferior (144 x 144mm, grosor de 2mm)
- Brazo – tubos de fibra de carbono de alta resistencia & y ultraligeros 16mm con conectores de nailon reforzado con fibra de nuevo diseño
- Tren de aterrizaje – tubos de fibra de carbono de diámetro 16mm & 10mm con conectores de plástico en T & mejorados y reforzados.
- Placa de plataforma – Con orificios de montaje para GPS & OrdenadoresPopular como Raspberry Pi 4 & Jetson Nano
- Sistema de montaje de doble varilla 10mm Ø de 250 de largo mm
- Soporte de batería con dos correas de batería
- Herramientas manuales para la instalación
Especificaciones mecánicas:
- Distancia entre ejes: 500mm
- Patrón de montaje del motor: 16x16mm
- Cuerpo del chasis: 144x144mm, grosor de 2mm
- Altura del tren de aterrizaje: 215mm
- Espacio entre las placas superior e inferior: 28mm
- Peso: 610g
- Tiempo de vuelo: ~18 minutos en hovering sin carga adicional. Probado con 5000mAh batería.
- Carga útil: 1500g (sin batería, 70% de aceleración)
- Recomendación de batería: 4S 3000-5000mAh 20C+ con XT60 batería Lipo (no incluida)

Guía de montaje de X500 v2
Referencia:
Especificaciones del motor
3D Imprimir:
Holybro_X500_V2_3D Print
Guía de configuración:
Artículo de idorobotics
Guía de configuración de PX4
Guía de configuración de Ardupilot
Algunos consejos: