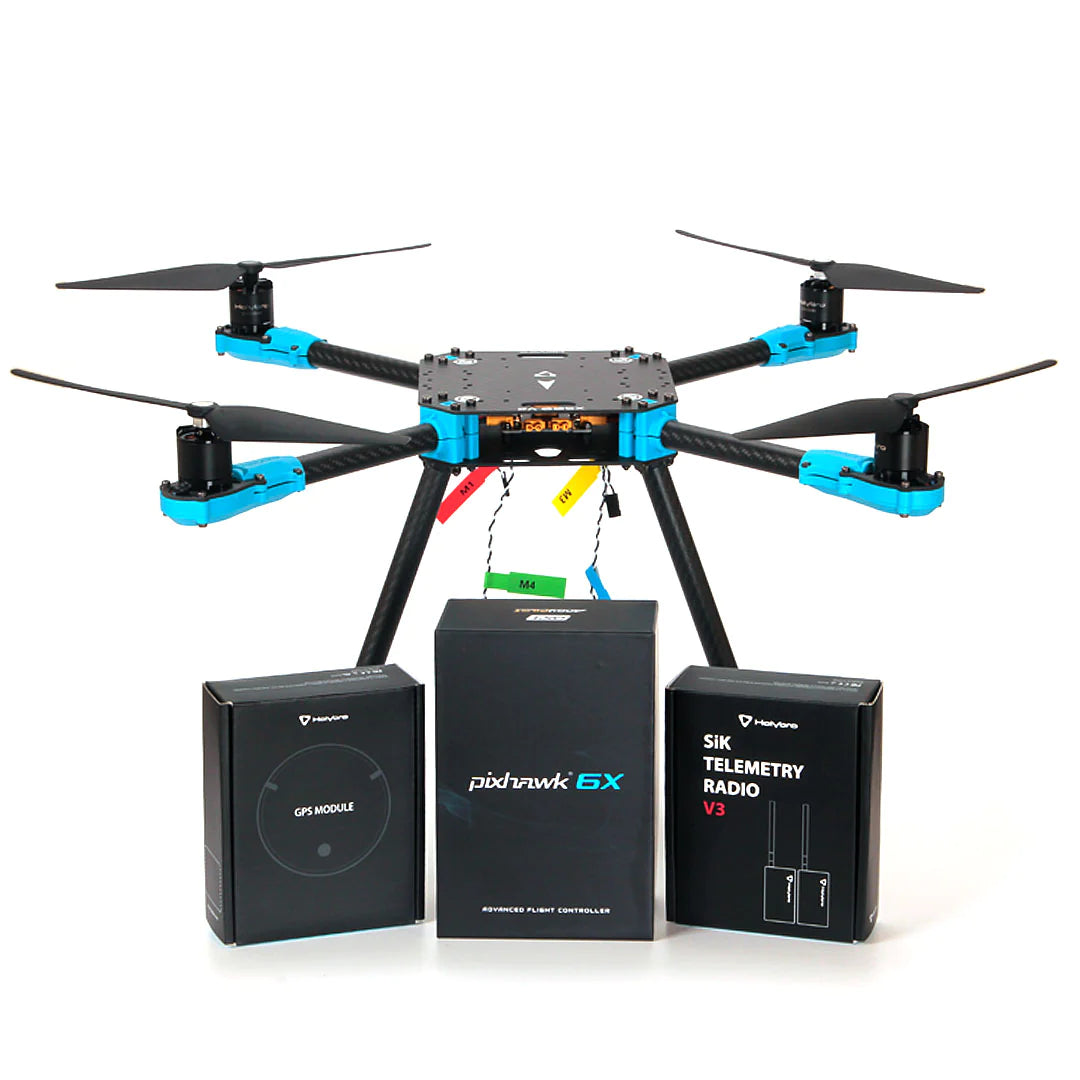


Entwicklungskit PX4 – X500 v2 ist ein erschwinglicher, leichter und robuster professioneller Entwicklungs-Drohnenbausatz aus Carbonfaser mit dem neuesten Holybro Pixhawk 6C oder Pixhawk 6X Autopilot-Flugsteuerung, M8N GPS und anschlussfertiges & SiK-Telemetriefunkgerät. Der Zusammenbau ist schnell und einfach (~30 Minuten) und erfordert kein Löten, sodass Ihnen mehr Zeit zum Fliegen und Entwickeln bleibt. Enthalten sind der X500 V2 Rahmenbausatz sowie Motoren, elektronische Drehzahlregler, Stromverteilerplatinen und zusätzliche Propeller. Die Drohnenarme sind bereits mit Motoren und elektronischen Drehzahlreglern bestückt, sodass sie ohne Löten direkt an die Stromverteilerplatine angeschlossen werden können.
Der Rahmen (X500 v2) ist aus Voll-Carbonfaser-Köper hergestellt, mit Carbonfaserröhren als Armen, die von den neu entwickelten faserverstärkten Nylonverbindern gestützt werden. Praktische Kerben an beiden Motor- und Gehäuseseiten ermöglichen eine viel einfachere & unkompliziertere Installation. Das Landegestell besteht aus 16mm & 10mm Carbonfaserröhren mit verdickten und verstärkten Verbindern.
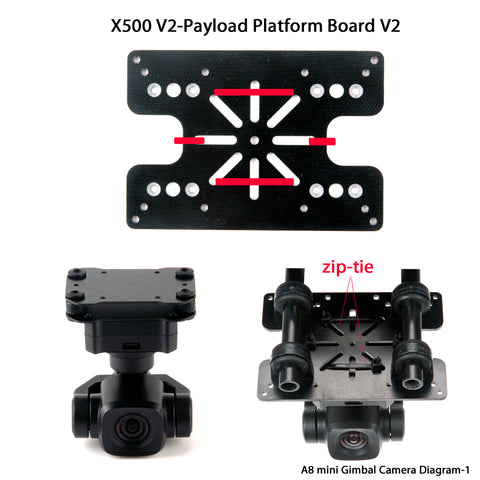
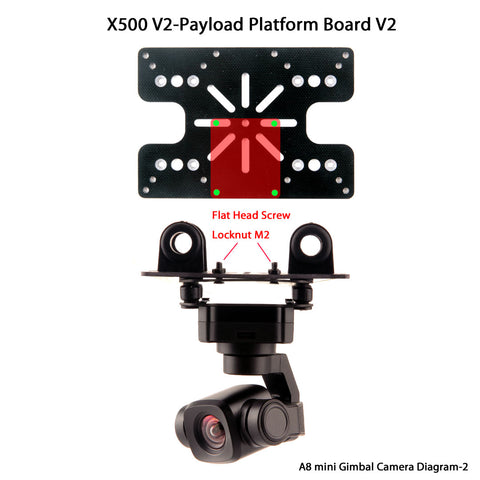
Die Plattformplatine verfügt jetzt über Montagelöcher für GPS & beliebte Begleitcomputer wie Raspberry Pi 4 & Jetson Nano. Es gibt einen optionale Tiefenkamera-Halterung (separat erhältlich) für verschiedene Tiefenkameras wie die Intel RealSense-Serie & Structure Core-Tiefenkameras. Der Abstand zwischen der oberen und unteren Kohlefaserplatte wurde vergrößert, um den Zugang zu erleichtern. Die verstellbare Akku-Montageplatte wurde vergrößert, um größere Akkus für längere Flugzeiten aufnehmen zu können. Das Schienenmontagesystem kann eine Vielzahl von Kamerahalterungen und Gimbals für verschiedene Anwendungen aufnehmen. Alle für die Montage benötigten Werkzeuge sind im Lieferumfang enthalten.
Hinweis: Die Flugsteuerung Pixhawk 6C ist mit beiden PX4 & Ardupilot kompatibel, wird jedoch mit PX4 quelloffener Autopilot-Firmware geliefert.
Merkmal:
- Alle neuen Pixhawk 6C oder Pixhawk 6X Flugsteuerung mit M10 GPS Modul und Stecker & für SiK Telemetrie-Funk
- Neues Rahmendesign mit minimaler Montagezeit (~30 Minuten), keine Lötarbeiten erforderlich
- Carbonfaserrahmen mit faserverstärkten Nylonverbindern für eine einfache & unkomplizierte Installation
- Vorinstallierte Motoren & ESCs mit einfachen XT30 Stromsteckern für die PDB
- Stromverteilerplatine (PDB) mit XT60 & XT30 Steckern
- Halterung für einen Begleitcomputer wie Raspberry Pi & Nvidia Jetson Nano
- Optionale Tiefenkamera-Halterung für Intel RealSense & Structure Core
Hinweis:
- Die Pixhawk 6X-Version wird jetzt geliefert mit PM02D-HV ( Hochspannungs-) Version. In PX4 müssen Sie SENS_EN_INA228 um dies zu ermöglichen. Diese Hochspannungsversion wird nur in ardupilot 4.4 & oder neuer unterstützt. Eine Einrichtungsanleitung ist hier zu finden hier.
Firmware-Unterstützung für M10 GPS: PX4 1.14 und ArduPilot 4.3 oder neuer sind erforderlich.
PX4 Entwickler-Kit – X500 v2 enthält:
- Autopilot-Flugsteuerung: Pixhawk 6C (Kunststoffgehäuse) & PM02 V3 oder Pixhawk 6X (Standard-Basis) & PM02D
- Modul M10 GPS
- SiK-Telemetriefunk V3 433/915MHz
- Rahmenbausatz X500 V2 (SKU30120)
-
Vorinstallierte Komponenten:
- Motoren – Holybro 2216 KV920 Motor (4 Stück) mit XT30 Stecker (Motorspezifikationen sind hier zu finden hier)
- ESCs – BLHeli S ESC 20A (4 Stück) mit XT30 Steckern – kompatibel mit 4S Akku
- 1045 Propeller (6 Stück)
- Stromverteilerplatine (XT60 Stecker für Akku & XT30 Stecker für ESCs & Peripheriegeräte)
-
Weitere optionale Artikel (separat erhältlich)
- RadioMaster TX16S RC Fernsteuerung
- RadioMaster R81 Empfänger
- Halterung für Tiefenkamera
Details des X500 V2 Rahmen-Bausatzes (SKU30120):
- Gehäuse – obere Platte aus Voll-Carbonfaser & untere Platte (144 × 144mm, 2mm dick)
- Arm – hochfeste & ultraleichte 16mm Carbonfaserröhren mit neu entwickelten faserverstärkten Nylonverbindern
- Landegestell – 16mm & 10mm Durchmesser Carbonfaserröhren mit verstärkten & verbesserten Kunststoff-T-Verbindern.
- Plattformplatine – mit Montagelöchern für GPS & beliebte Begleitcomputer wie Raspberry Pi 4 & Jetson Nano
- Duales Montagesystem mit 10mm Ø-Stange × 250 mm langer Schiene
- Akkuaufnahme mit zwei Akkugurten
- Handwerkzeug für die Installation
Mechanische Spezifikation:
- Radstand: 500mm
- Befestigungsmuster der Motoren: 16x16mm
- Rahmenkörper: 144x144mm, 2mm dick
- Höhe des Fahrwerks: 215mm
- Abstand zwischen oberer und unterer Platte: 28mm
- Gewicht: 610g
- Flugzeit: ~18 Minuten Schwebeflug ohne zusätzliche Nutzlast. Getestet mit 5000mAh Akku.
- Nutzlast: 1500g (ohne Akku, 70 % Gas)
- Akkuempfehlung: 4S 3000-5000mAh 20C+ mit XT60 LiPo-Akku (nicht enthalten)

Montageanleitung für X500 v2
Referenz:
Motorspezifikation
3D Druck:
Holybro_X500_V2_3D-Druck
Einrichtungsanleitung:
idorobotics-Artikel
Einrichtungsanleitung für PX4
ArduPilot-Einrichtungsanleitung
Einige Tipps: