

HEX Pixhawk 2.1 PX4 PIX 32 Bit Autopilot Flight Controller – SPEZIFIKATIONEN
Achsabstand: Schrauben
Verwendung: Fahrzeuge & ferngesteuertes Spielzeug
Aufrüstteile/Zubehör: Arm
Werkzeugbedarf: Montageklasse
Technische Parameter: Wert 2
Größe: 1
Peripheriegeräte/Geräte für Fernsteuerungen: Servos
Altersempfehlung: 12+y
RC Teile & Zubehör: Servos
Menge: 1 Stück
Herkunft: Festlandchina
Modellnummer: HEX-CUBE+
Material: Metall
Allradantriebsmerkmale: Montage
Für Fahrzeugtyp: Autos
Zertifizierung: CE
Markenname: Feetech
Bitte beachten: Der Unterschied zwischen Cube Orange und Cube Orange+ besteht darin, dass Cube Orange auf PX4 Firmware aktualisiert werden kann, während Cube Orange+ keine Firmware-Aktualisierung auf PX4 unterstützt.
Weitere Informationen finden Sie auf der offiziellen Website: https://docs.cubepilot.org/user-guides/autopilot/the-cube-module-overview
Merkmale
– Unterstützt mehrere Modi wie Positionshalten, Höhenhalten, einen Modus mit Wegpunkten, einen Folgemodus usw.
– Unterstützt die Bodenstationen Mission Planner und QGroundControl
– Integrierte Flugprotokollierung
– Übertragung von Flugdaten in Echtzeit
– Unterstützt 360-Grad-Hindernisvermeidung
– Ausgestattet mit einem leistungsstarken H7-Prozessor
H7 verfügt über eine Gleitkommaeinheit mit doppelter Genauigkeit (DP) und 1MB RAM. Der 400MHz-CPU-Prozessor bietet hohe Leistung, eine extrem schnelle Verarbeitung und eine stabile Lösung für den Flugbetrieb.
– Situationsbewusstsein durch integriertes ADS-B
Ein angepasster 1090MHz ADS-B-Empfänger von uAvionix wurde in die neue ADS-B-Trägerplatine integriert. Dies bietet eine neue Funktion ohne Vergrößerung der Abmessungen. Mit der neuen Trägerplatine ausgestattete unbemannte Luftfahrzeuge können die Fluglage bemannter Verkehrsflugzeuge innerhalb der Reichweite von ADS-B Out empfangen. Dadurch erhält der UAS-Betreiber Informationen, mit denen er die Risiken seines aktuellen Einsatzes einschätzen kann.
Einfaches Umschalten der PWM-Ausgangssignalspannung
Der PWM-Ausgang unterstützt das Umschalten zwischen Signalpegeln von 3.3V und 5V. Die Spannung kann über die Software der Bodenstation umgeschaltet werden. Dies verbessert die Kompatibilität mit verschiedenen externen Peripheriegeräten.
Unterstützung für mehrere Fahrzeugtypen: darunter Hubschrauber, Multikopter, Starrflügler, VTOL-Fluggeräte, Bodenfahrzeuge, Boote, U-Boote usw.
Produktdetails
Hauptprozessor: STM32H757 (Der neue Chip bietet eine gute Leistung)
Koprozessor: STM32F1
Unterstützte RC-Signale: PPM/SBUS/DSM
Stromversorgungsredundanz: Dreifache Redundanz
Sensoren: Dreifaches IMU-System
Sensordetails: ICM20649 (integrierter Beschleunigungssensor und integriertes Gyroskop)
ICM20602 (integrierter Beschleunigungssensor und integriertes Gyroskop)
ICM20948 (integrierter Beschleunigungssensor, integriertes Gyroskop und Magnetometer)
MS5611 x 2 (Barometer)
Firmware: Die quelloffene Flugsteuerungsfirmware PX4 wird nicht unterstützt
Unterstützte Fahrzeugtypen: Starrflügler, Kopter mit 3-8 Motoren, Hubschrauber, VTOL-Flugzeuge, Bodenfahrzeuge/Boote/U-Boote
Gewicht: 73g
Gehäusematerial: CNC-gefräste Aluminiumlegierung (Würfel) + ABS-Formteil (Trägerplatine)
Abmessungen des Würfels: 38.4×38.4x22mm
Trägerplatine: 94.5×44.3×17.3mm
Betriebstemperatur: -10~+55° IMU mit Temperaturregelung
PWM-Ein-/Ausgänge: 14
Serielle Mavlink-Schnittstelle: 2
Anzahl der unterstützten GPS: 2
Debug-Schnittstelle: 1
I2C-Schnittstelle: 1
CAN-Schnittstelle: 2
Here3
GNSS: Ja
Kompass: Ja
Protokoll: CAN
Echtzeitbetriebssystem: Ja
Firmware-Aktualisierung: Ja
RTK: Ja
Staubdicht und spritzwassergeschützt: Ja
Empfängertyp: Hochpräzise GNSS-Module u-blox M8 (M8P)
Satellitenkonstellation: GPS L1C/A, GLONASS L1OF, BeiDou B1I
Positionierungsgenauigkeit: 3D FIX: 2.5m / RTK: 0.025m
Prozessor: STM32F302
IMU-Sensor: ICM20948
Navigationsaktualisierungsrate: Max. 8Hz
Kommunikationsprotokoll: CAN
Betriebstemperatur: -40°C bis 85°C
Abmessungen: 76mm x 76mm x 16.6mm
Gewicht: 48.8g
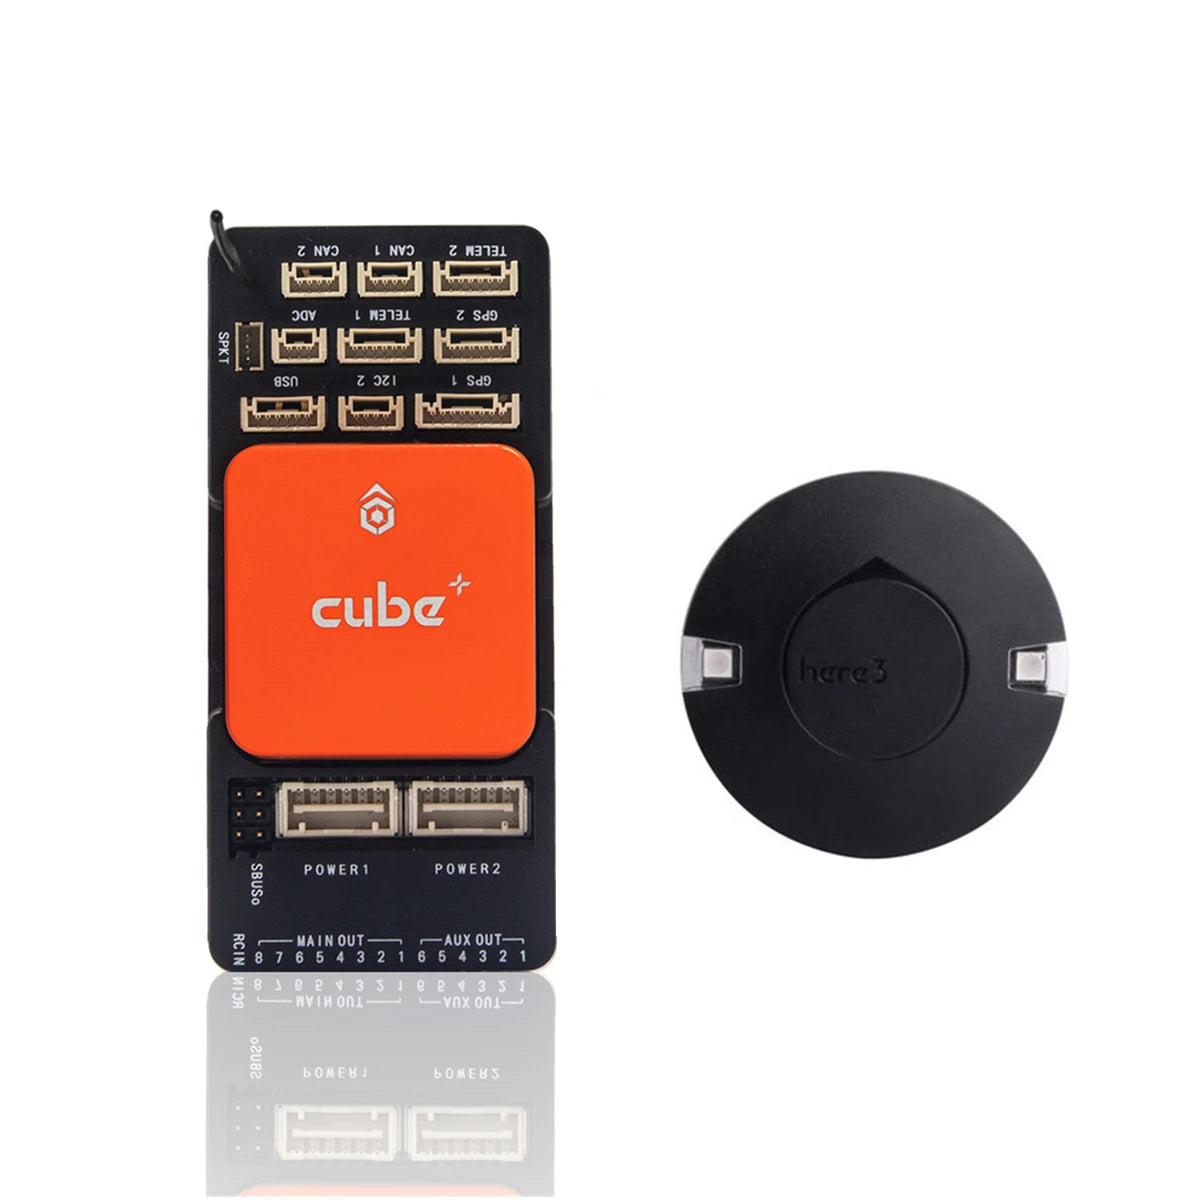
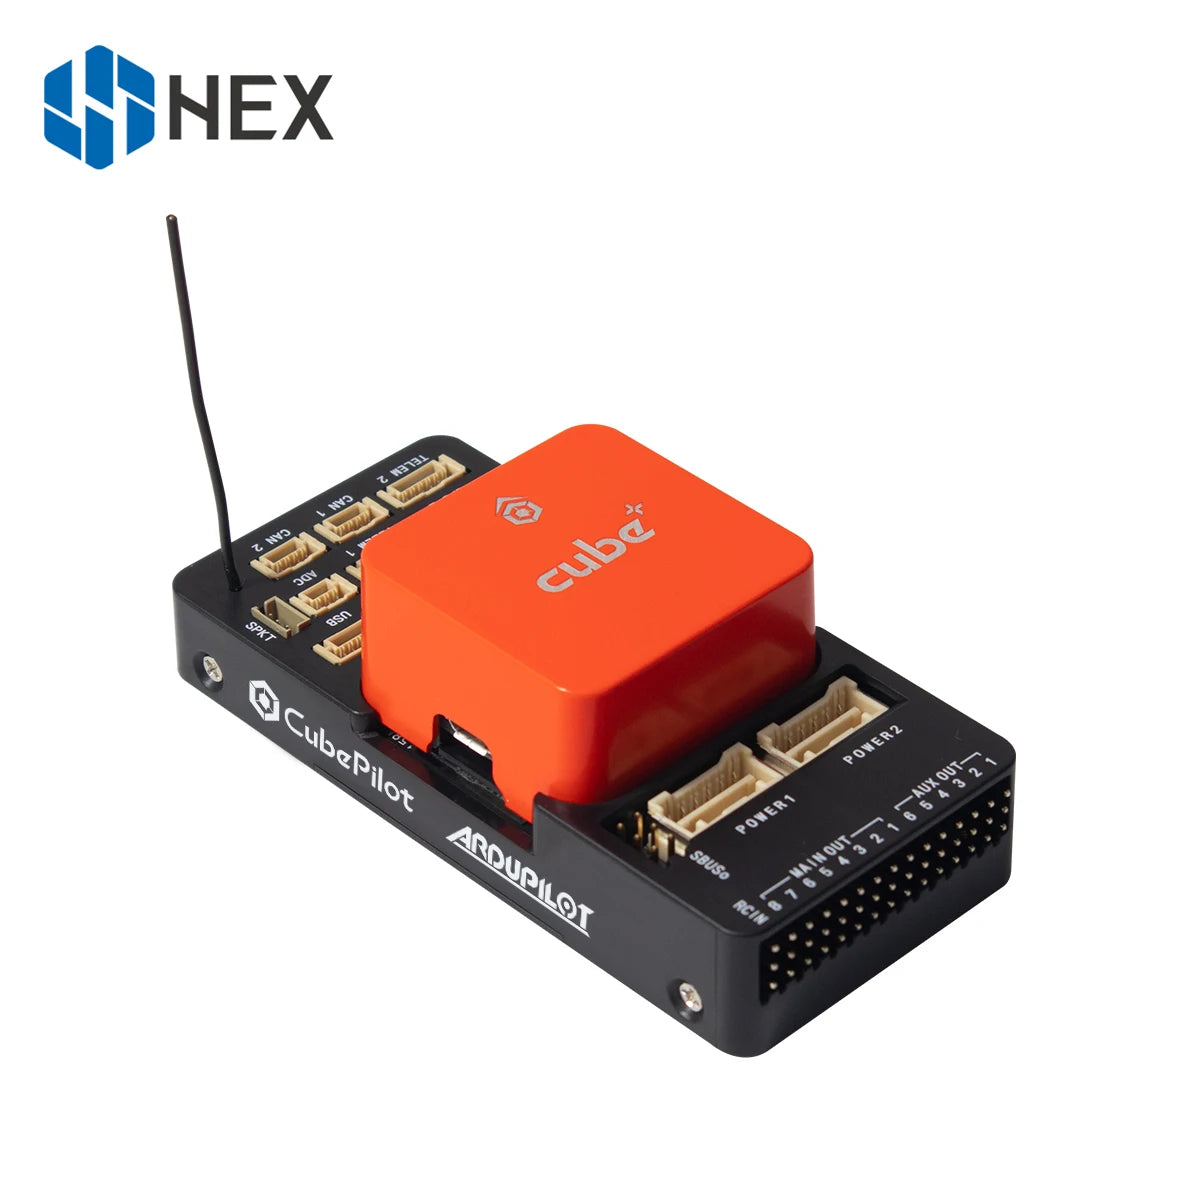
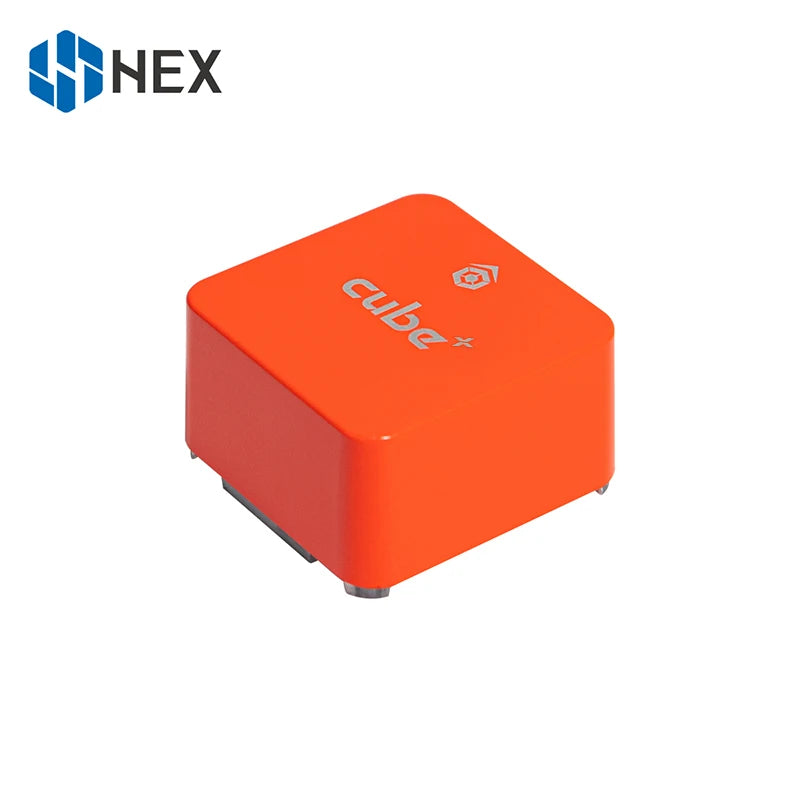
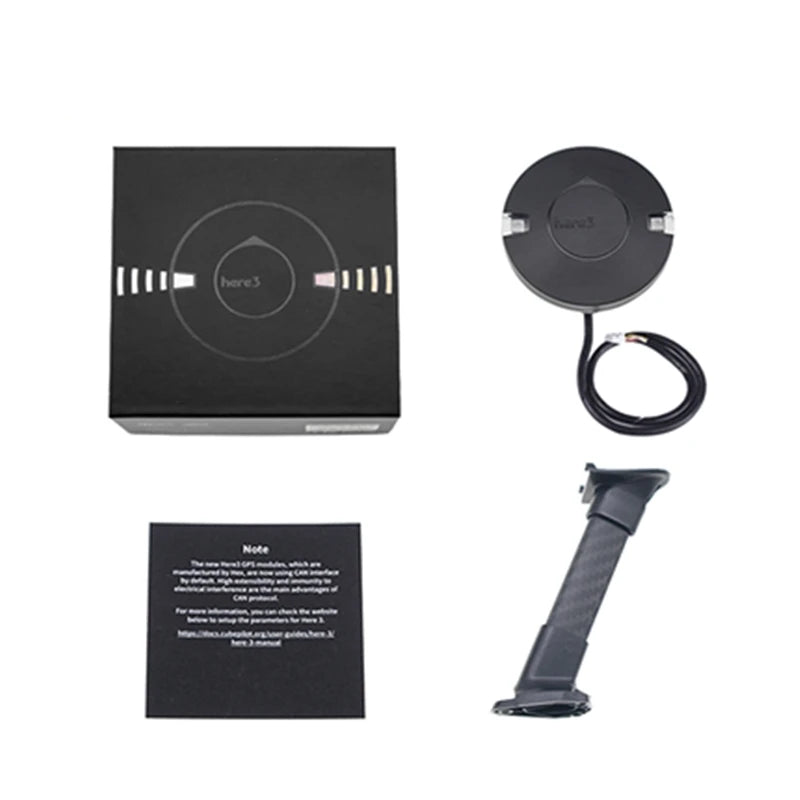
 Der HEX Pixhawk 2.1 von PX4 ist der weltweit fortschrittlichste Autopilot für offene autonome unbemannte Fahrzeuge. Dieser würfelförmige Controller verfügt über redundante, temperaturgeregelte und isolierte Komponenten.

Die Carrier Board verfügt über einen maßgeschneiderten ADS-B-Empfänger von uAvionix, der mit 1090 MHz arbeitet und UAS-Betreibern ermöglicht, potenzielle Risiken in ihren aktuellen Einsätzen zu bewerten.
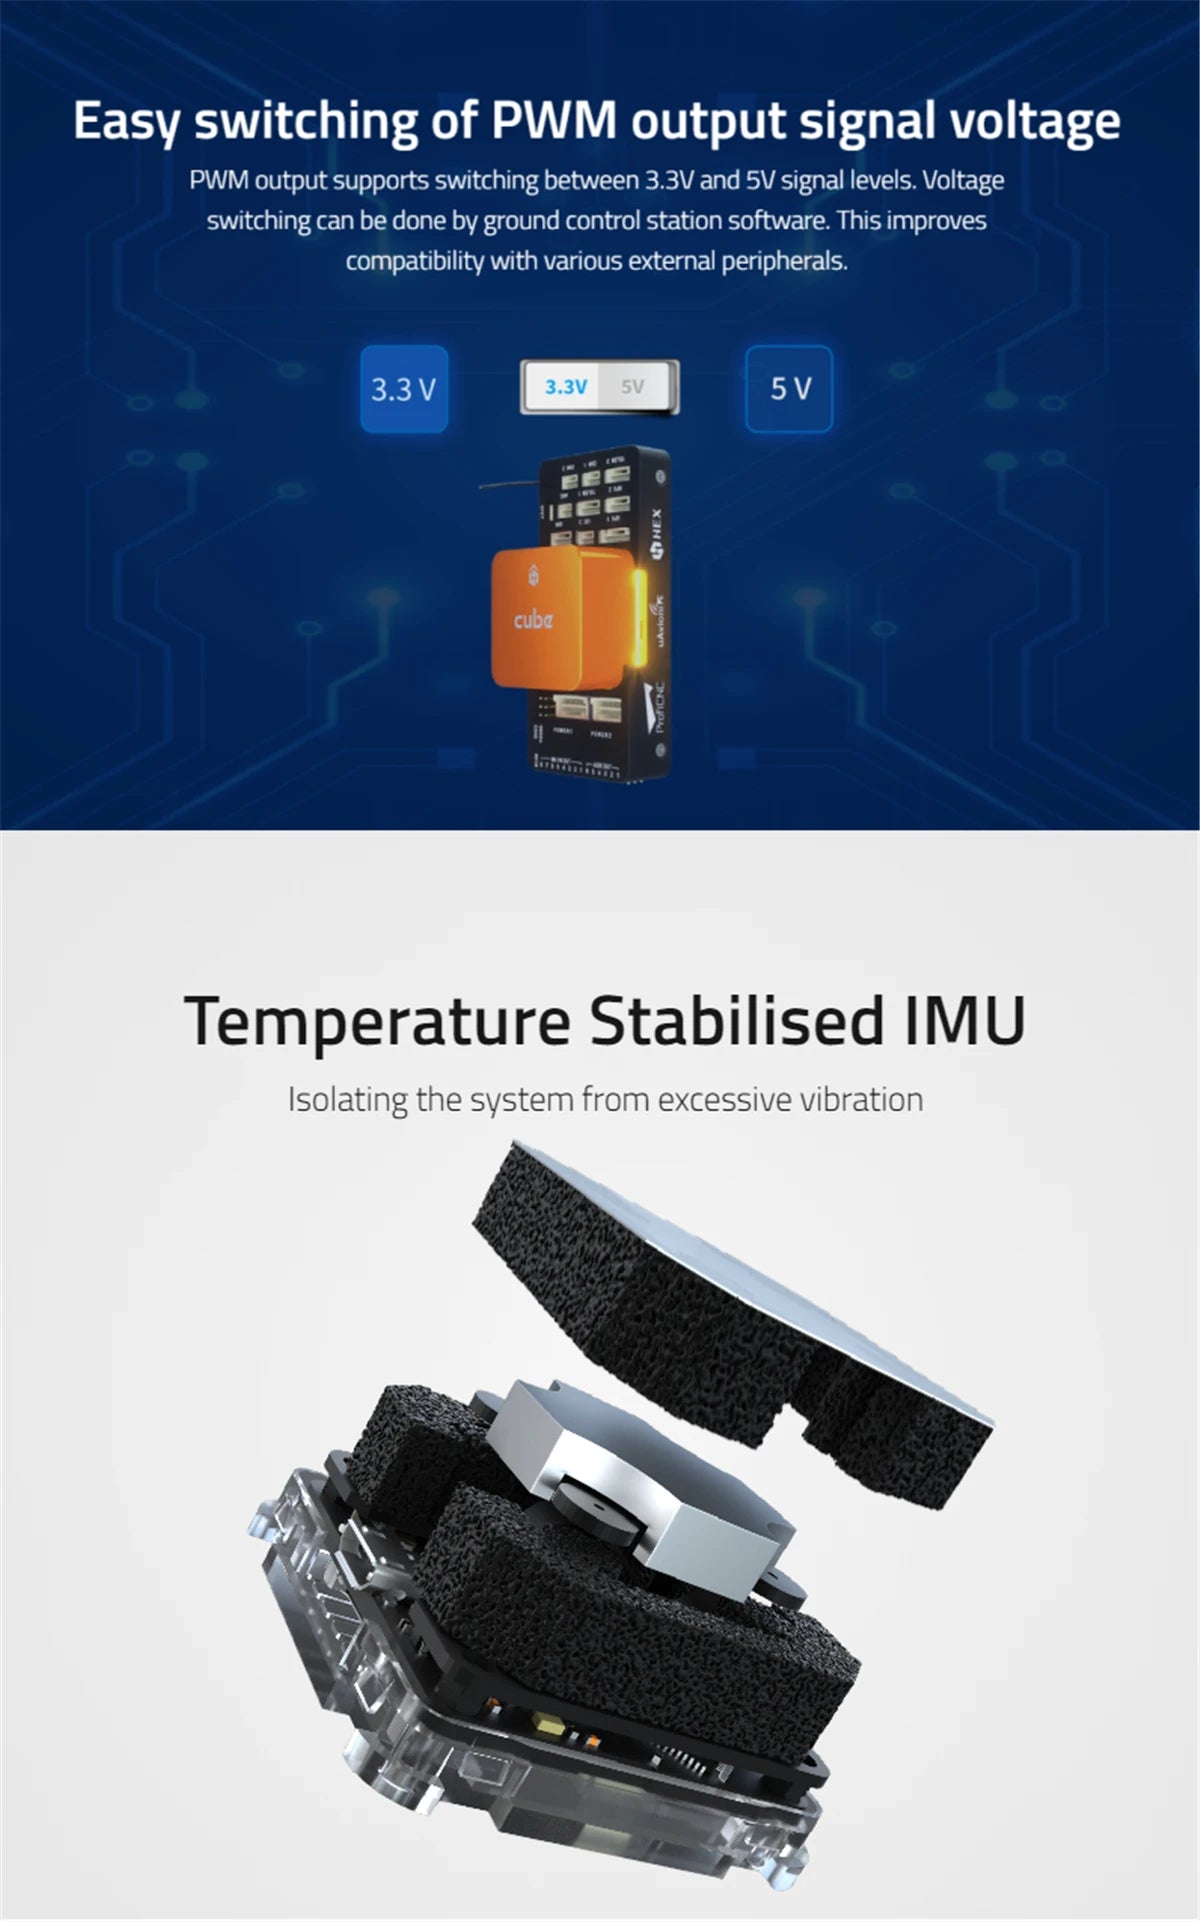
Der PWM-Ausgang unterstützt die Umschaltung zwischen den Signalpegeln 3.3V und 5V, sodass Sie über die Bodenstationssoftware zwischen diesen beiden Spannungspegeln wechseln können.
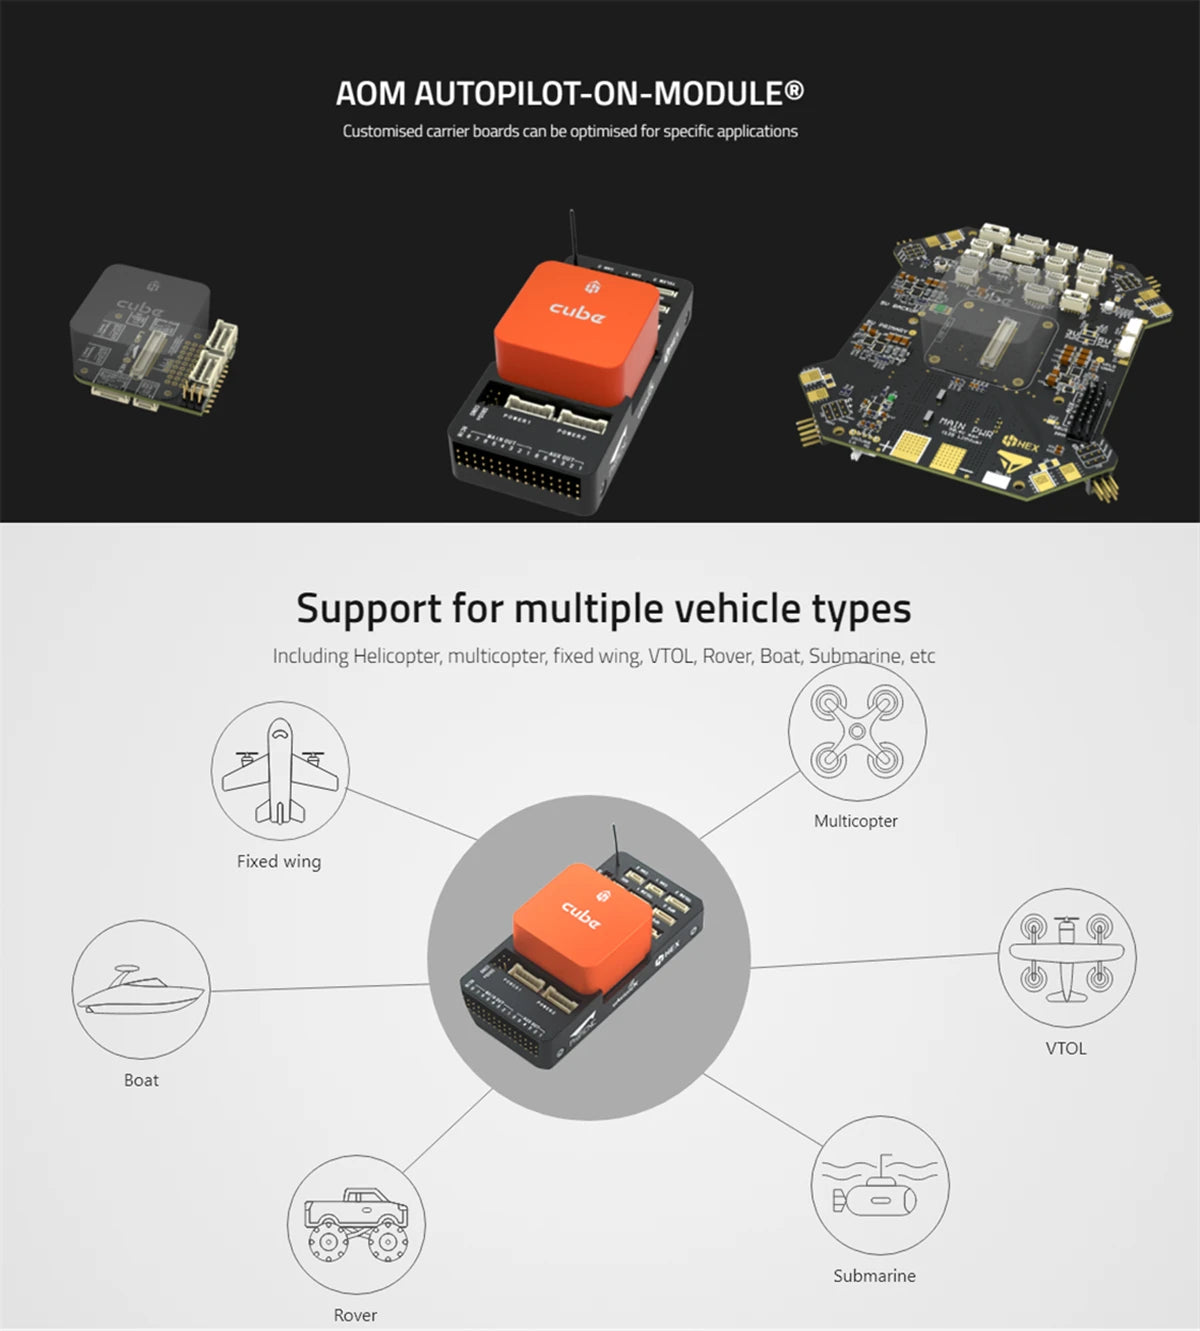
Das APM (Autopilot-on-Module) bietet maßgeschneiderte Carrier Boards, die für bestimmte Anwendungen optimiert werden können. Es unterstützt mehrere Fahrzeugtypen, darunter Hubschrauber, Multikopter, Starrflügelflugzeuge, VTOLs, Rover, Boote, U-Boote und viele andere.

Dieser Flight Controller unterstützt verschiedene Peripheriegeräte, darunter: * CAN-Bus für GPS, optischen Flowsensor und Pitot-Daten * ADS-B-Antenne für verbesserte Navigation * Telemetriemerkmale mit SD9 Analog-Digital-Umwandlung * I2C Erweiterungsmöglichkeiten für zusätzliche Sensoren oder Geräte * Zwei Stromversorgungsoptionen für Redundanz * Bis zu 8 Zusatzausgänge zur Steuerung verschiedener Geräte, wie: + 6 Kameras oder Gimbals über das S-Bus-Protokoll
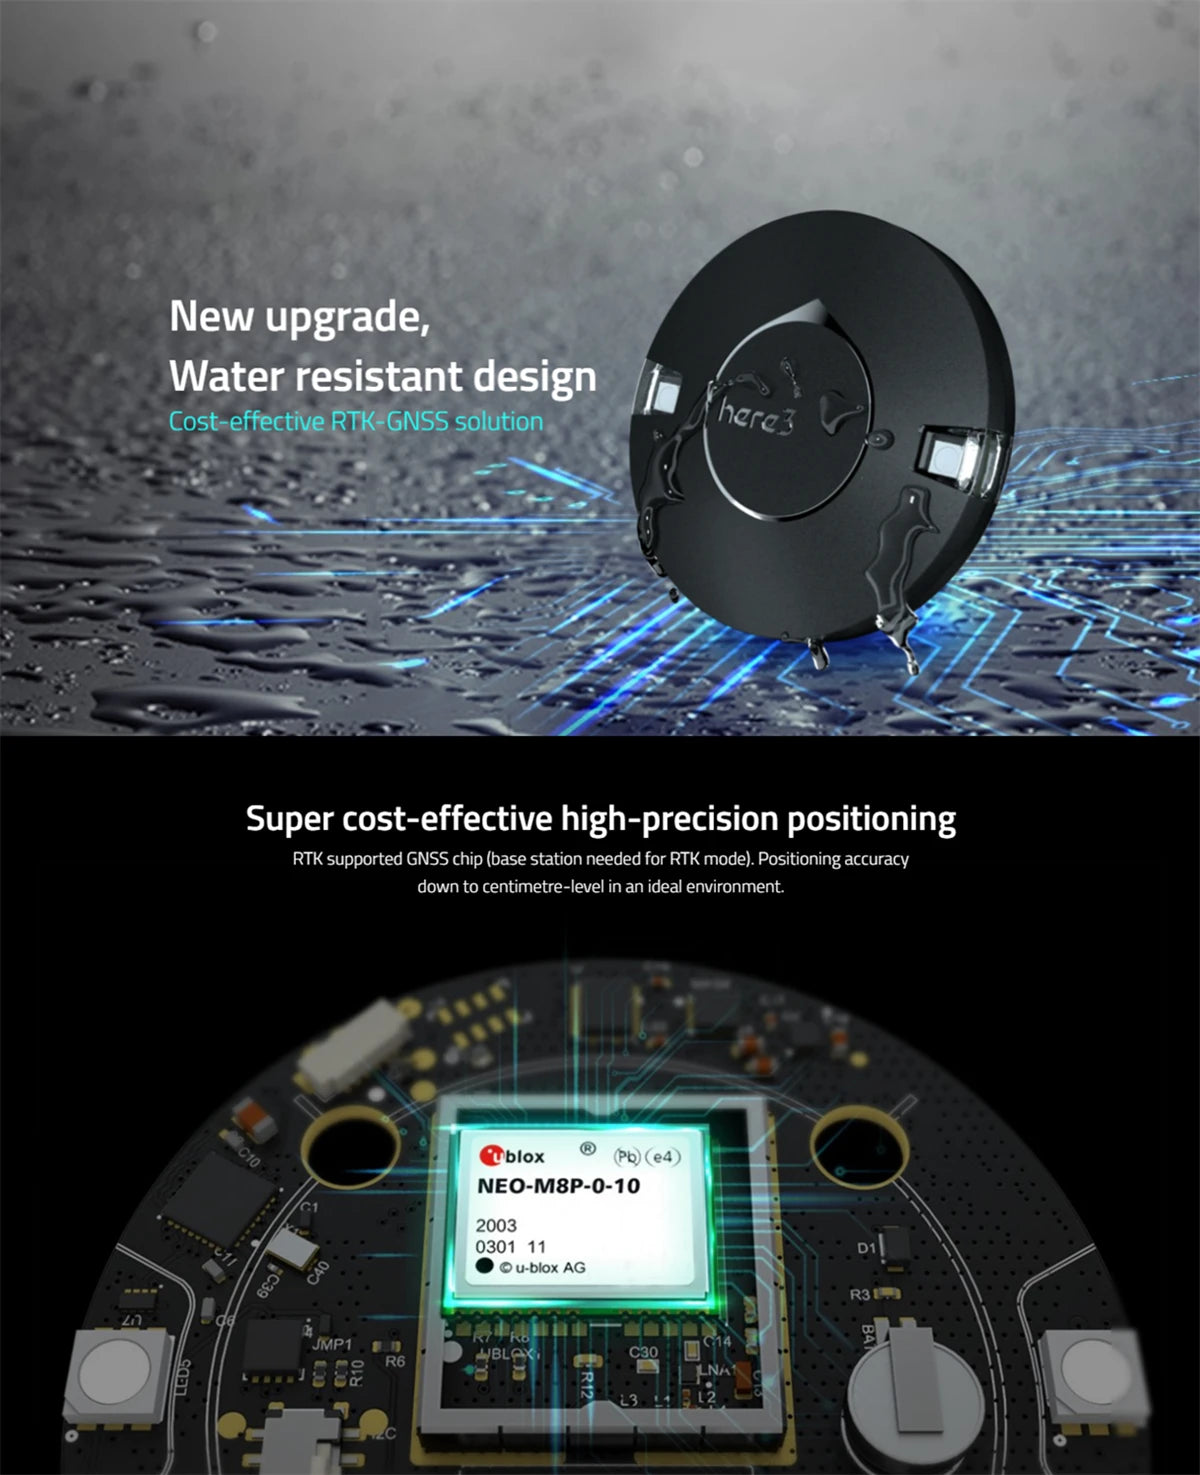
Dieser Flight Controller verfügt über ein verbessertes Design mit Wasserbeständigkeit und eignet sich daher für den Einsatz in verschiedenen Umgebungen. Zusätzlich integriert er einen kosteneffizienten, hochpräzisen GNSS-Chip, der eine genaue Positionierung ermöglicht (Hinweis: Für den RTK-Modus ist eine Basisstation erforderlich).