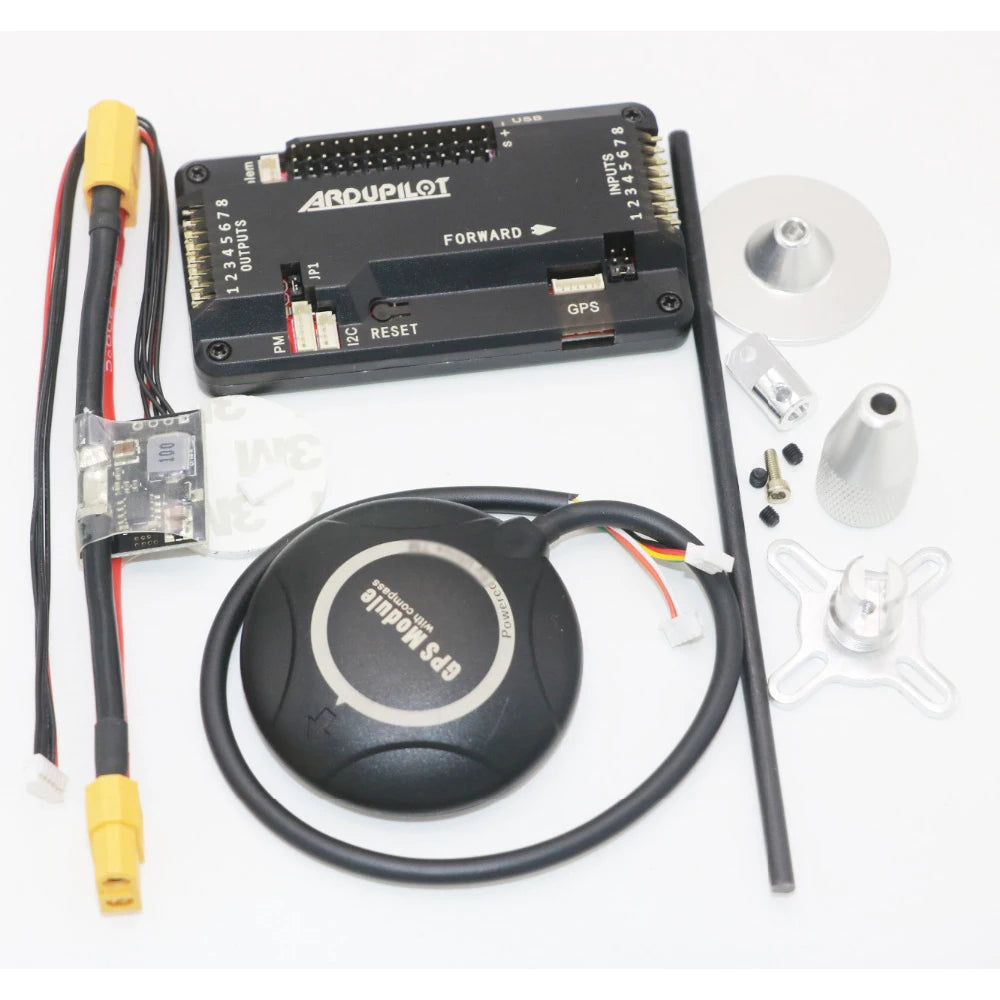


F550 Frame-Kit Quadcopter mit APM2.8 Steuerungsboard SPEZIFIKATIONEN
Gewicht: F450 Rahmen
Größe: KKComb012
Verpackung: Nein
Herkunft: Festlandchina
Modellnummer: THA005800+H363+I403+G597
Kompatibles Drohnenmodell: Sonstige
Kompatible Drohnenmarke: DJI
Markenname: untere Reihe

Hergestellt aus hochwertigem Glasfaser und Polyamid-Nylon.
Integrierte PCB-Anschlüsse zum direkten Löten der ESCs
Mit Gewinden versehene Messinghülsen für alle Rahmenbolzen.
Farbige Arme zur Orientierung, damit Sie in die richtige Richtung fliegen.
Große Befestigungslaschen an der unteren Rahmenplatte für eine einfache Kameramontage.
Einfache Montage.
Technische Daten:
Breite: 450mm
Höhe: 55mm
Gewicht: 280g (ohne Elektronik)
Befestigungsbohrungen der Motoren: 16/19mm
G.Gewicht: 395g
Radstand: 17.7in/450mm
Nettogewicht: 272g
Beschreibung der APM V2.8.0:
– Diese Version eliminiert die 1.0mm 6P SM06B GPS-Schnittstelle der alten Version V2.52 und ändert sie in eine DF13-4P I2C Schnittstelle für einen externen Kompass.
– DF13-5P GPS-Schnittstelle mit externem Kompass-Interface, simplifies die Verbindung von GPS und externem Kompass.
– V2.52 I2C: Schnittstellenänderungen zum multifunktionalen MUX-Interface
– Die modifizierte Version verfügt über einen Isolationswiderstand. Wenn die OSD-Schnittstelle zusammen mit Telemetrie verwendet wird, werden die Schnittstellen effektiv vermieden.
– Die Version V2.52 mit 3.5-V-Stromversorgung verwendet IPS79133, 6V Spannungsfestigkeit, Ausgangsstrom 100mA. Die Versorgung von sechs ICs erfordert etwas mehr Leistung, die Stromversorgung ist daher etwas unzureichend und die Einheit kann leicht durchbrennen. Die neue Version verwendet US-LP2985-3.3 mit 16V Spannungsfestigkeit, ist zuverlässiger und verringert die Möglichkeit eines schlechten Gyro-Zustands.
Flugsteuerung APM V2.8.0
– Nadel: gerade
– Stromversorgung: LP2985-3.3
– Maximalspannung: 16V
– Einen Tantalkondensator 47uF hinzufügen
– Anschluss: MUX (UART0, UART2, mnnI2 und OSD sind optional, OSD ist die Standardausgabe)
Jumper-Kappe auswählen:
– Integrierter Kompass: Steckerbrücke in den MAG-Pin-Header einstecken.
– Externer Kompass: Steckerbrücke aus dem MAG-Pin-Header ziehen.