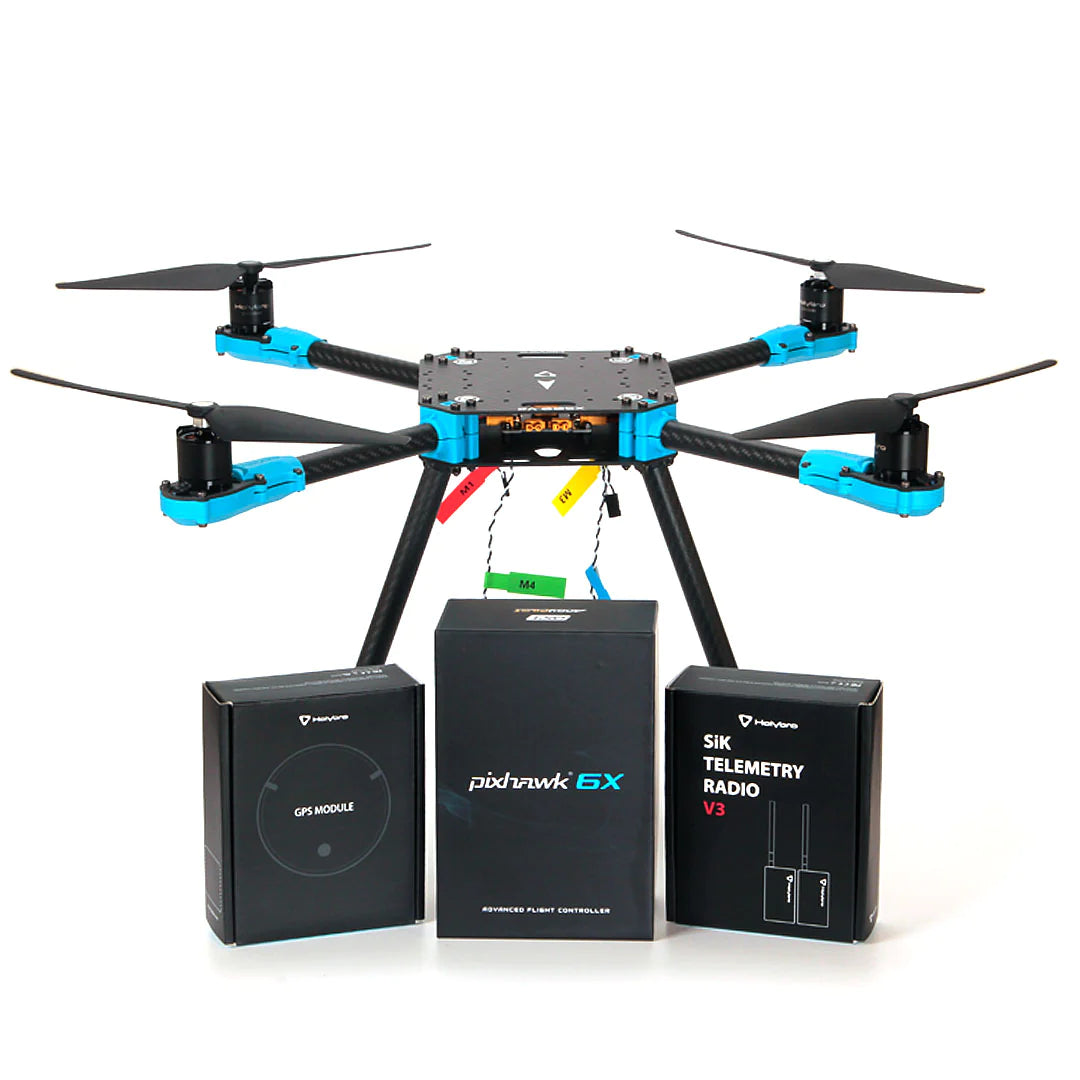


طقم تطوير PX4 – X500 v2 هو طقم تطوير درون احترافي من ألياف الكربون ميسور التكلفة وخفيف الوزن ومتين، مزود بأحدث Holybro Pixhawk 6C أو Pixhawk 6X جهاز تحكم في الطيران مزود بطيار آلي، وM8N GPS، وجهاز راديو SiK للقياس عن بعد يعمل بالتوصيل & التشغيل. يتميز بسرعة وسهولة التجميع (نحو 30 دقيقة) دون الحاجة إلى اللحام، مما يتيح لك قضاء مزيد من الوقت في الطيران والتطوير. يأتي مع طقم هيكل X500 V2 ومحركات ووحدات تحكم إلكترونية في السرعة ولوحات توزيع الطاقة ومراوح إضافية. تأتي أذرع الدرون مزودة بمحركات ووحدات تحكم إلكترونية في السرعة مثبتة مسبقًا، بحيث يمكن توصيلها مباشرة بلوحة توزيع الطاقة دون الحاجة إلى اللحام.
الهيكل (X500 v2) مصنوع من نسيج كربون كامل، مع أذرع من أنابيب ألياف الكربون مدعومة بموصلات نايلون مقواة بالألياف مصممة حديثًا، وتضم
otches مريحة على جانبي المحرك والهيكل، مما يوفر تركيبًا أسهل & وأكثر مباشرة. يتكون هيكل الهبوط من 16mm & 10mm أنابيب من ألياف الكربون مع موصلات تم تكثيفها、增强ها.
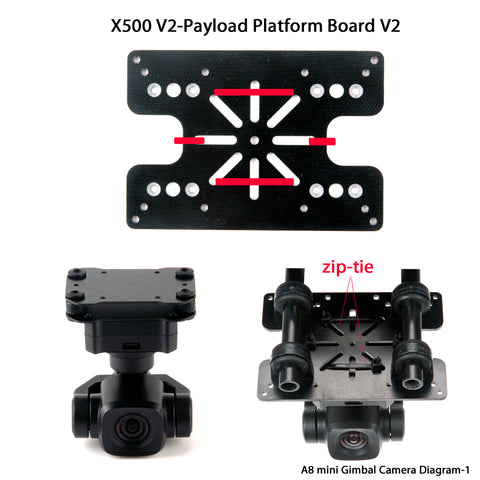
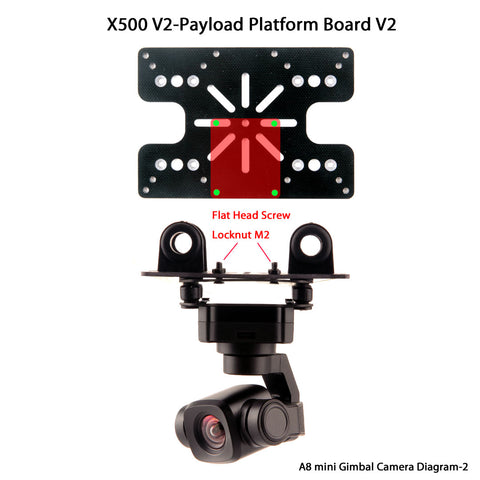
أصبحت لوحة المنصة الآن تحتوي على فتحات تثبيت لـ GPS & كمبيوترات مرافقة شائعة مثل Raspberry Pi 4 & Jetson Nano. هناك حامل اختياري لكاميرا العمق (يُشترى بشكل منفصل) لمختلف كاميرات العمق، مثل سلسلة Intel RealSense & وكاميرات العمق Structure Core. تمت زيادة المسافة بين لوحي ألياف الكربون العلوي والسفلي لتسهيل الوصول. كما جرى تكبير لوحة تثبيت البطارية القابلة للتعديل لدعم بطاريات أكبر توفر وقت طيران أطول. ونظام التثبيت بالقضبان جاهز لاستيعاب مجموعة واسعة من حوامل الكاميرات والمثبتات المحورية لمختلف التطبيقات. تتضمن العبوة جميع أدوات التركيب.
ملاحظة: جهاز التحكم بالطيران Pixhawk 6C متوافق مع PX4 & Ardupilot، لكنه يأتي مع PX4的程序 Firmware مفتوح المصدر.
الميزة:
- كل Pixhawk 6C جديد أو وحدة تحكم الطيران Pixhawk 6X مع M10 GPS وحدة ومقبس & play SiK Telemetry Radio
- تصميم هيكل جديد مع زمن تجميع أقل (~30 دقيقة)، ولا يلزم لحام
- هيكل من ألياف الكربون مع موصلات نايلون مقواة بالألياف توفر سهولة & في التركيب بشكل مباشر
- محركات مثبتة مسبقًا & مع وحدات ESC وموصلات طاقة XT30 بسيطة لـ PDB
- لوحة توزيع الطاقة (PDB) مع موصلات XT60 & XT30
- حامل للكمبيوتر المرافق مثل Raspberry Pi & Nvidia Jetson Nano
- حامل كاميرا عمق اختياري لـ Intel RealSense & Structure Core
ملاحظة:
- إصدار Pixhawk 6X يأتي الآن مع PM02D-HV إصدار (الجهد العالي). في PX4، يجب أن تضبط SENS_EN_INA228 لتفعيل هذا. هذا إصدار الجهد العالي مدعوم فقط في ardupilot 4.4 & والإصدارات الأحدث. يمكن العثور على دليل الإعداد هنا.
دعم البرامج الثابتة لـ M10 GPS: يلزم استخدام PX4 1.14 وArduPilot 4.3 أو إصدار أحدث.
طقم تطوير PX4 – X500 v2 يتضمن:
- جهاز التحكم بالطيران ذاتي القيادة: Pixhawk 6C (العلبة البلاستيكية) & PM02 V3 أو Pixhawk 6X (القاعدة القياسية) & PM02D
- وحدة M10 GPS
- راديو SiK لقياسات V3 433/915MHz
- طقم هيكل X500 V2 (SKU30120)
-
العناصر المثبتة مسبقًا:
- المحركات – محرك Holybro 2216 KV920 (4 قطعة) مع موصل XT30 (يمكن العثور على مواصفات المحرك هنا)
- وحدات ESC – BLHeli S ESC 20A (4 قطعة) مع موصلات XT30 – متوافقة مع بطارية 4S
- مراوح 1045 (6 قطعة)
- لوحة توزيع الطاقة (XT60 موصل للبطارية & XT30 موصل لوحدات ESC & للأجهزة الطرفية)
-
عناصر اختيارية أخرى (تُباع بشكل منفصل)
- جهاز تحكم RadioMaster TX16S RC
- مستقبل RadioMaster R81
- حامل كاميرا العمق
تفاصيل طقم هيكل X500 V2 (SKU30120):
- الهيكل – لوح علوي كامل من ألياف الكربون & ولوح سفلي (144 x 144mm، سماكة 2mm)
- الذراع – أنابيب من ألياف الكربون & عالية القوة فائقة الخفة 16mm مع موصلات نايلون مقواة بالألياف مصممة حديثًا
- هيكل الهبوط – أنابيب من ألياف الكربون بقطر 16mm & 10mm مع موصلات بلاستيكية على شكل T معززة & ومحسّنة.
- لوحة المنصة – مع فتحات تثبيت لـ GPS & كمبيوتر مرافق شائع مثل Raspberry Pi 4 & Jetson Nano
- نظام تثبيت على قضبان مزدوج 10mm Ø بقطر 250 mm طويل
- حامل بطارية مع حزامي تثبيت للبطارية
- أدوات يدوية للتركيب
المواصفات الميكانيكية:
- قاعدة المحور: 500mm
- نمط تثبيت المحرك: 16x16mm
- جسم الهيكل: 144x144mm، سماكة 2mm
- ارتفاع هيكل الهبوط: 215mm
- المسافة بين اللوحين العلوي والسفلي: 28mm
- الوزن: 610g
- وقت الطيران: ~18 دقيقة في وضع التحويم دون حمولة إضافية. تم الاختبار مع بطارية 5000mAh.
- الحمولة: 1500g (بدون بطارية، 70% خانق)
- توصية البطارية: 4S 3000-5000mAh 20C+ مع بطارية Lipo XT60 (غير مضمّنة)

دليل تجميع X500 v2
مرجع:
مواصفات المحرك
3D طباعة:
طباعة Holybro_X500_V2_3D
دليل الإعداد:
مقال idorobotics
دليل إعداد PX4
دليل إعداد Ardupilot
بعض النصائح: